코일과 도체 매칭
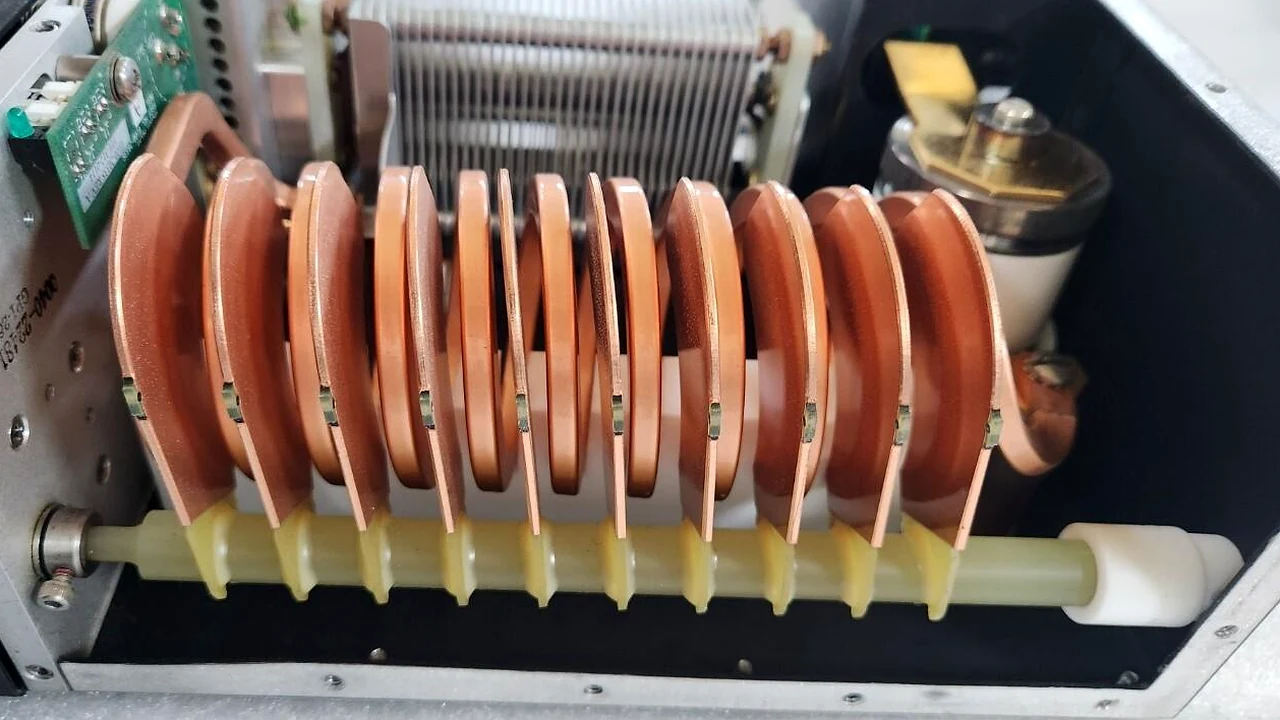
집중하다: RF 코일, 도체 및 RF 경로 연결부. 물리적 손상, 불안정한 연결 또는 열화 여부를 평가합니다.
반도체 RF 매칭 시스템
자동 튜닝 오류, 콘덴서 이동 오류 및 매칭 불량 문제에 대한 수리 지원을 제공합니다.
수리 범위를 정의하기 전에 정합 회로, 커패시터 구동, 모터 구동 및 피드백 로직 전반에 걸쳐 결함을 추적합니다. 수리는 커패시터 본체와 RF 경로가 사용 가능한 상태인 경우에만 수행되며, 모델과 고정 장치가 허용하는 경우 전용 플랫폼에서 수리 후 임피던스 검증을 실시합니다.
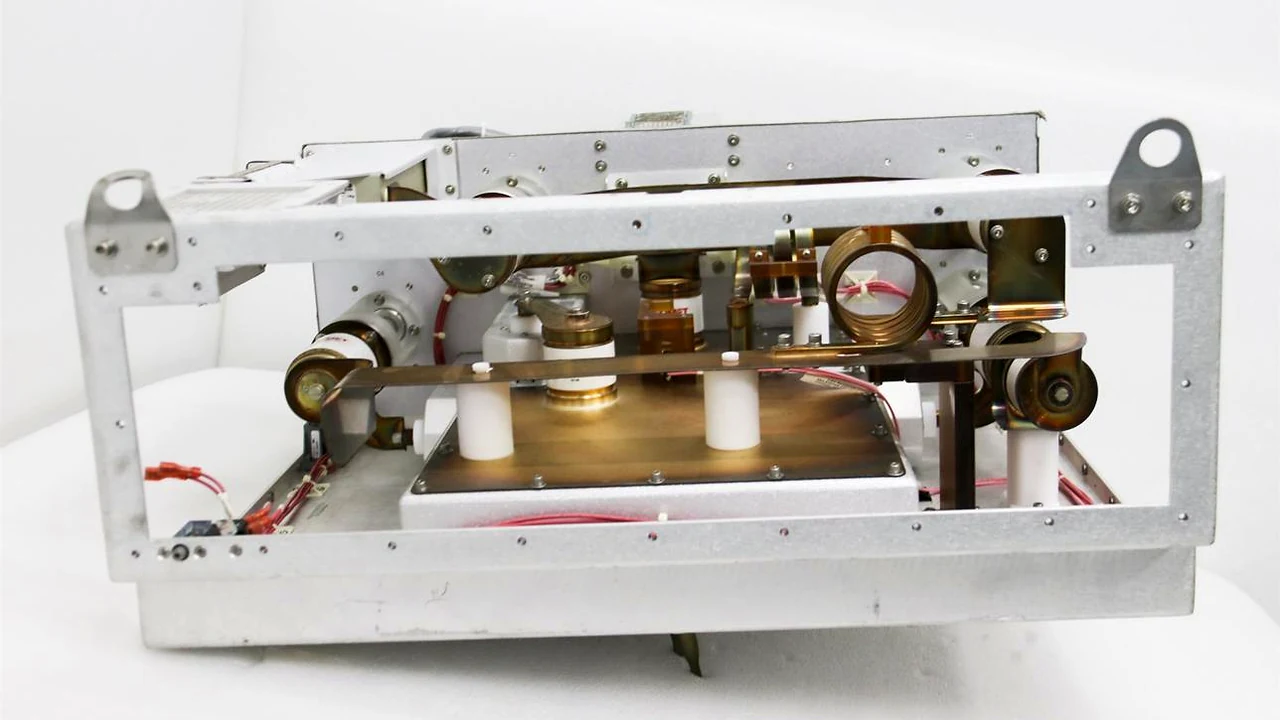 반도체 RF 매처
01 / 수리 보장 범위
당사의 확정된 서비스 범위는 전기, 제어, 기계 구동 및 콘덴서 어셈블리를 포함합니다. 수리 범위는 장치 설계, 개정판 및 특정 고장 증거를 바탕으로 선정됩니다.
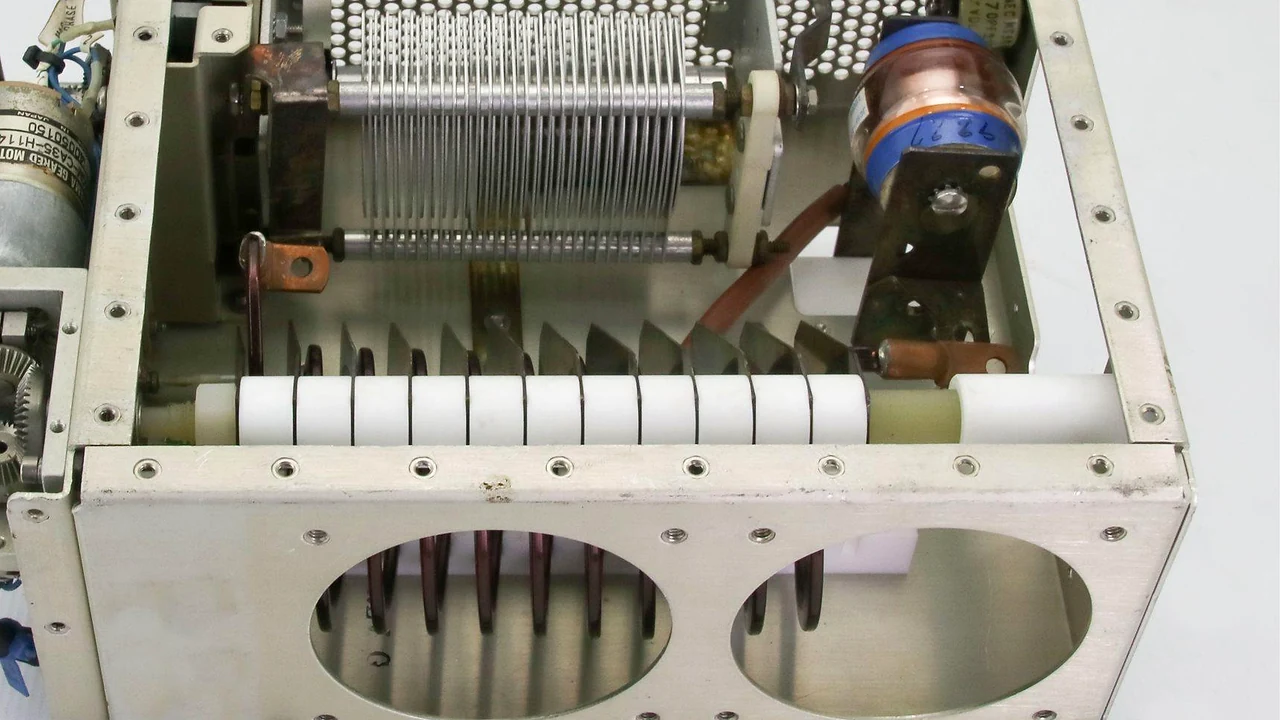
집중하다: RF 코일, 도체 및 RF 경로 연결부. 물리적 손상, 불안정한 연결 또는 열화 여부를 평가합니다.
집중하다: 튜닝 및 부하 커패시터 어셈블리. 작동 인터페이스, 진공 밀봉 무결성 및 네트워크가 일치 위치에 도달하는 것을 방해하는 움직임 오류를 다룹니다.
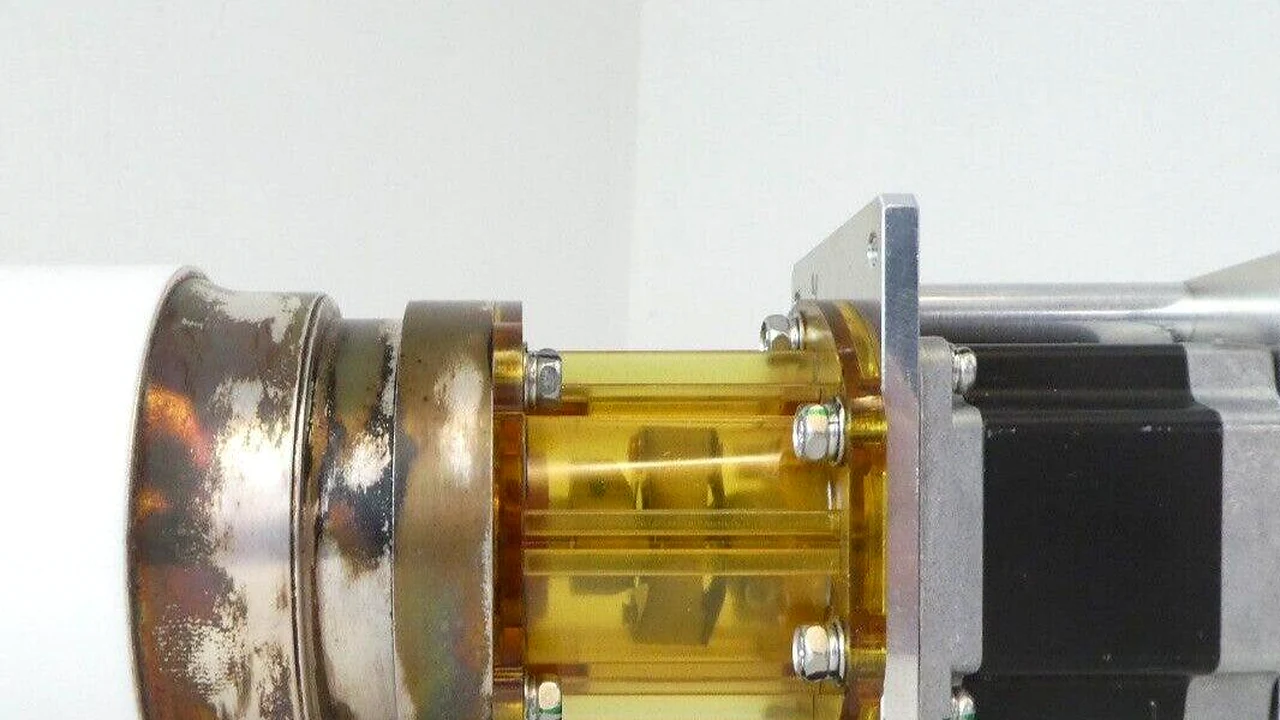
집중하다: 모터 구동 장치, 커플링, 기어 트레인 및 주행 메커니즘. 작동 불능, 움직임 제한 또는 위치 불일치에 대한 진단.
집중하다: 제어 보드, 위상/크기 검출 회로 및 위치 피드백 신호. 자동 튜닝 오류 및 폐루프 불안정성을 목표로 합니다.
02 / 우리가 다루는 결함 패턴
동일한 증상이 시스템 내에서도 여러 부분에서 발생할 수 있습니다. 수리 범위를 정하기 전에 RF, 구동 및 피드백 경로를 추적합니다.
징후: 튜닝 시퀀스가 멈추거나 안정되지 않습니다. 집중하다: 추적 제어 명령, 위상/크기 보드, 모터 응답 및 커패시터 위치 피드백.
징후: 지휘관과 보고된 입장이 일치하지 않습니다. 집중하다: 모터 커플링, 기어 경로, 커패시터 이동 거리 및 위치 센서(인코더/전위차계).
징후: 지속적인 조정 또는 반사 전력의 변화. 집중하다: 매처 동작과 발생기 출력, RF 케이블 및 챔버 부하 조건 간의 관계.
징후: 주기 간 움직임이나 일치도가 일관되지 않음. 집중하다: 전기 연결, 구동 제어 및 검출기 신호 무결성.
진단 경계: 반사 전력 증상만으로는 고장난 장치를 식별할 수 없습니다. RF 소스가 고장 원인인 경우 당사 서비스를 참조하십시오. RF 전원 공급 장치 수리 서비스.
경계 복구: 내부 오염이나 금속 입자 침착으로 인해 내전압이 저하된 진공 가변 커패시터는 교체하는 것이 좋습니다. 커패시터 본체가 손상되지 않은 경우, 작동 및 구동 오류를 진단하여 부품 수준에서 복구할 수 있습니다.
03 / 이 수리 기능이 중요한 이유
네트워크 수리에는 RF 회로, 커패시터 이동 및 제어 루프 전반에 걸친 통합적인 작업이 필요합니다. 당사의 서비스는 전용 테스트 플랫폼을 기반으로 전기, 제어, 기계 구동 및 커패시터 수리를 포괄합니다.
제어 보드, 모터 및 커패시터를 서로 관련 없는 부품으로 취급하는 대신, 매칭 회로, 커패시터 작동 및 구동 경로를 함께 평가합니다.
전용 플랫폼은 호환 장치에 대한 수리 후 폐루프 매칭 및 임피던스 검증을 지원합니다. 테스트 설정은 특정 모델 및 고정 장치 제약 조건에 맞게 조정됩니다.
04 / 고장 발생부터 복구까지
당사는 장비 설계 및 고장 증거를 기반으로 구조화된 워크플로우를 운영합니다. RF, 동작 및 피드백 경로는 확정된 수리 및 검증 경로를 설정하기 전에 개별적으로 검토됩니다.
제조업체, 모델, 부품 번호, 개정판, 도구 구성 및 보고된 오류 동작을 확인하십시오.
정합 회로, 검출기 경로, 모터 구동 응답, 커패시터 이동 거리 및 위치 피드백을 검토하십시오.
확인된 사항에 따라 합의된 전기, 제어, 콘덴서 또는 기계 구동 장치 수리를 완료하십시오.
전용 플랫폼에서 폐루프 튜닝 수렴, 반사 전력 하한 및 커패시터 위치 추적을 검증하십시오. 벤치 검증은 장비 내 공정 검증을 대체하지 않습니다.
05 / 일반적인 고장 상황
이러한 대표적인 사례들은 수리 초점을 어떻게 선택하는지 보여줍니다. 실제 진단은 개별 장치, 제어 아키텍처 및 연결된 RF 시스템을 기준으로 이루어집니다.
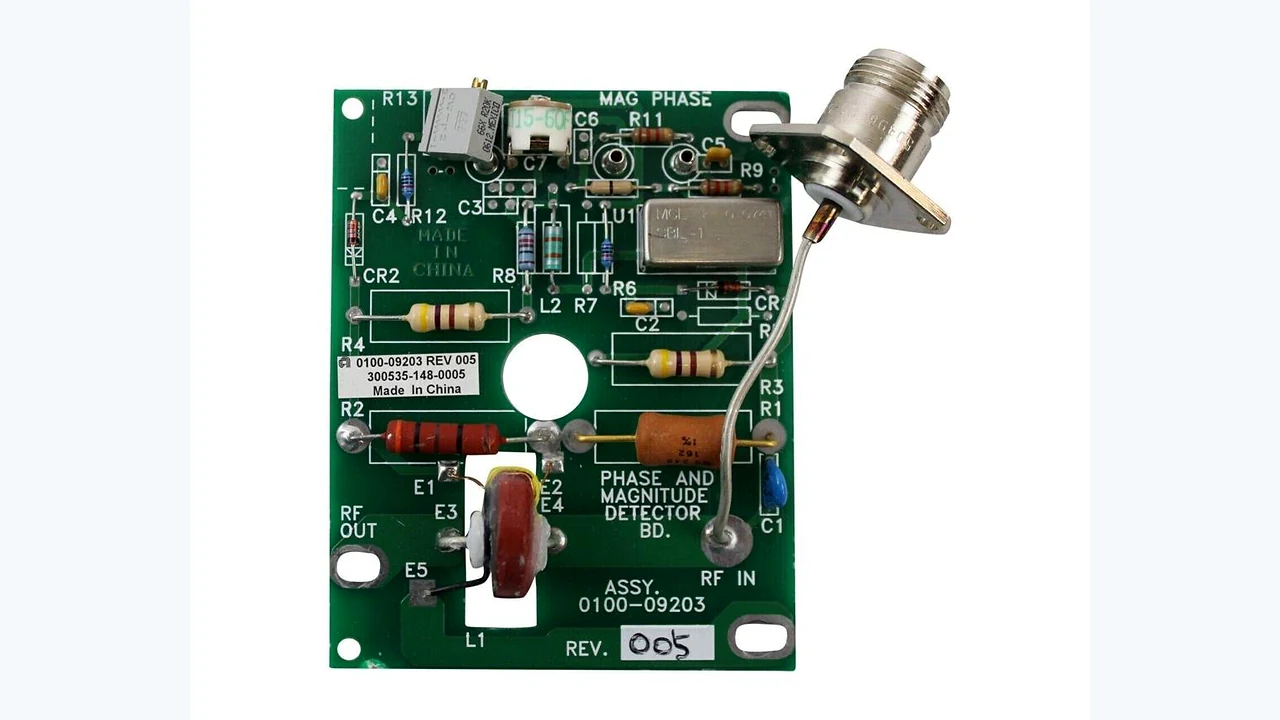
보고된 증상: 매칭 명령은 시작되지만 튜닝이 안정되지 않습니다.
진단 분할: 제어 명령, 위상/크기 감지 신호, 모터 구동기 응답 및 커패시터 위치 피드백을 추적합니다.
수리 경로: 확인된 전기 또는 제어 보드 결함을 수리한 후 폐루프 임피던스 튜닝 검증을 수행합니다.
보고된 증상: 차량의 이동 경로와 보고된 위치가 일치하지 않습니다.
진단 분할: 모터 커플링, 기어 경로, 물리적 이동 메커니즘 및 위치 센서(인코더/포텐시오미터)를 점검하십시오.
수리 경로: 물리적 검사를 기반으로 기계식 구동 장치 재조립, 콘덴서 교체 또는 센서 재보정을 수행합니다.
배송 전 문의사항
수리 범위, 부품 결함, 모델 지원 및 수리 후 검증에 대한 답변을 제공합니다.
당사의 서비스 범위는 RF 매칭 회로 및 코일, 진공 가변 커패시터 어셈블리, 모터 및 기계 구동 시스템, 제어 전자 장치, 위상/크기 검출 장치(장착된 경우), 위치 피드백 회로를 포함합니다. 정확한 작업 내용은 장치 설계 및 진단 결과에 따라 달라집니다.
진공 가변 커패시터 어셈블리는 수리 범위에 포함됩니다. 수리 방법을 결정하기 전에 커패시터 본체 상태, 진공 밀봉 무결성, 작동 인터페이스 및 작동 동작을 평가합니다.
예. 모터 및 기계식 구동 장치 수리에는 해당 모터, 구동 장치, 커플링, 기어 트레인 및 작동 메커니즘이 포함될 수 있습니다. 정확한 구성 요소는 해당 아키텍처와 비교하여 확인됩니다.
가능한 고장 경로는 제어 명령, 위상/크기 감지(장착된 경우), 모터 드라이버 응답, 커패시터 움직임 및 위치 피드백을 포함합니다. 단일 증상만으로는 고장난 부품을 특정할 수 없습니다.
제어 및 감지 전자 장치는 확인된 전기 수리 범위에 포함됩니다. 해당 감지기 회로 및 인터페이스는 특정 매칭 네트워크 설계와 비교하여 점검됩니다.
아니요. 반사 전력 동작은 RF 발생기 출력, 케이블 및 커넥터, 챔버 상태 및 공정 부하의 영향을 받을 수 있습니다. 매처에 오류를 귀속시키기 전에 연결된 RF 경로를 고려해야 합니다.
지원 여부는 모델, 개정판 및 인터페이스 호환성에 따라 달라집니다. 제품 발송 전 호환성 확인을 위해 명판과 부품 번호를 보내주시기 바랍니다.
전용 매칭 네트워크 테스트 플랫폼을 사용할 수 있습니다. 폐루프 튜닝 수렴 및 반사 전력 하한을 포함한 기능 검사는 정확한 모델 및 설비 호환성에 따라 선택됩니다. 벤치 검증은 설치된 챔버에서의 공정 검증을 대체하지 않습니다.
RF 매칭 네트워크 및 매칭 박스 수리
제조사, 모델, 부품 번호, 개정판, 공구 모델, 알람 이력 및 장치와 커넥터의 선명한 사진을 공유해 주세요. 모델 지원 여부, 수리 범위 및 적용 가능한 검증 경로를 검토해 드리겠습니다.