マッチングコイルと導体
集中: RFコイル、導体、およびRF経路接続部。物理的な損傷、接続部の不安定性、または熱劣化の有無を評価する。
半導体RF整合システム
オートチューンの停止、コンデンサの移動不良、および調整がうまくいかないマッチングに関する修理サポートを提供します。
修理範囲を決定する前に、整合回路、コンデンサ駆動部、モータ駆動部、フィードバックロジック全体にわたって故障箇所を特定します。修理は、コンデンサ本体とRF経路が使用可能な場合にのみ実施し、モデルと治具の仕様が許す限り、専用プラットフォーム上で修理後のインピーダンス検証を行います。
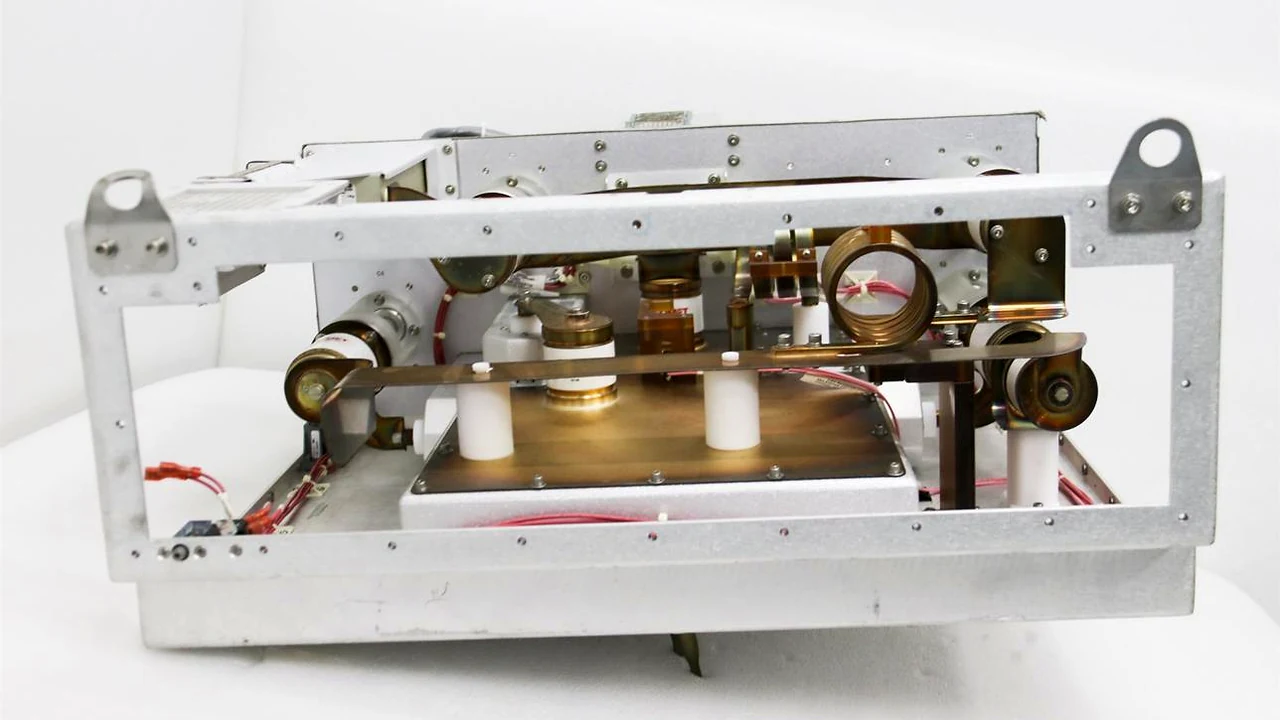 半導体RFマッチング回路
01 / 修理保証
当社が確認した修理範囲は、電気系統、制御系統、機械駆動系統、およびコンデンサーアセンブリを網羅しています。修理範囲は、ユニットの設計、改訂版、および具体的な故障状況に基づいて選定されます。
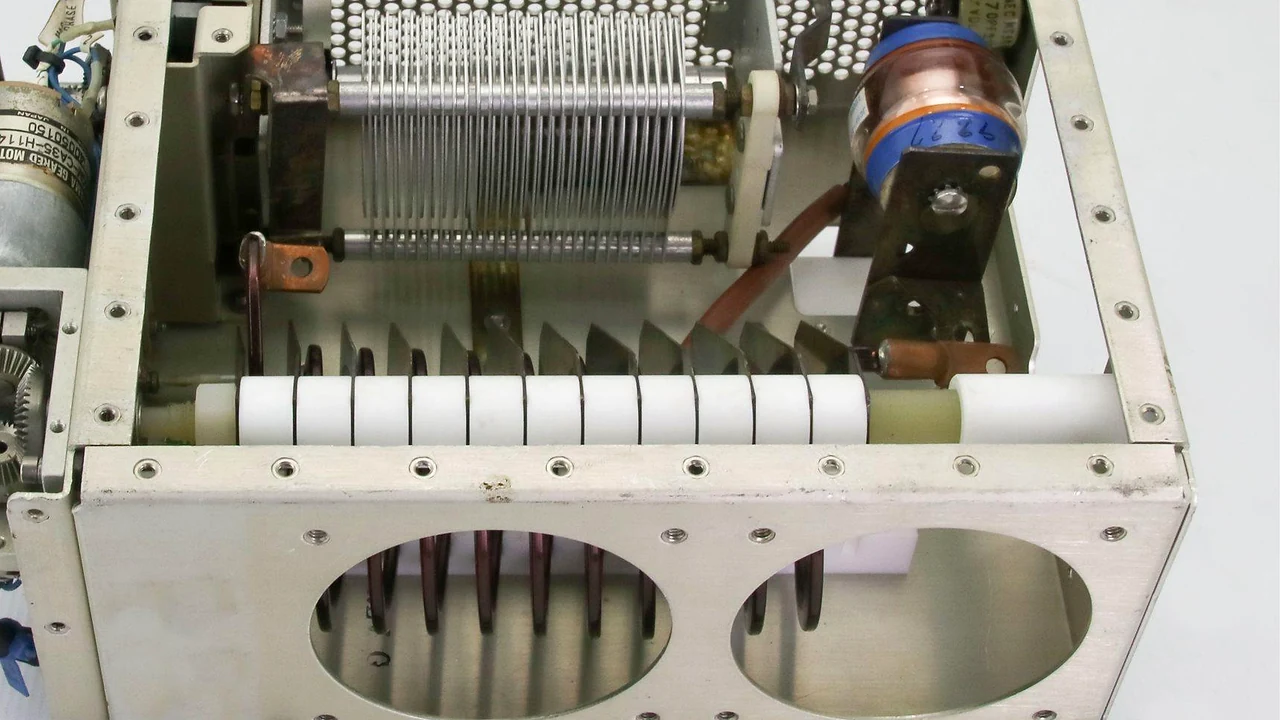
集中: RFコイル、導体、およびRF経路接続部。物理的な損傷、接続部の不安定性、または熱劣化の有無を評価する。
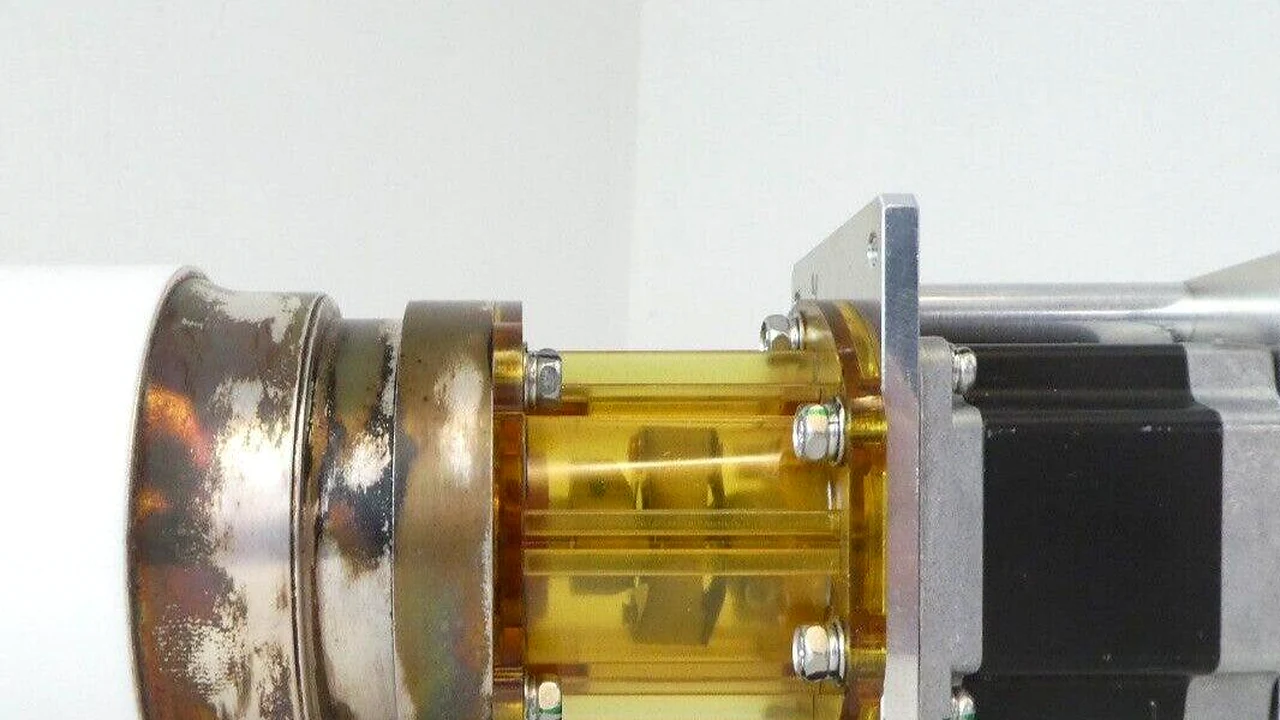
集中: コンデンサアセンブリの調整と負荷試験。作動インターフェース、真空シールの完全性、およびネットワークが一致位置に到達できない原因となる動作不良について解説します。
集中: モーター駆動装置、カップリング、ギアトレイン、および走行機構。動作不良、動作制限、または位置決めの不整合について診断します。
集中: 制御基板、位相/振幅検出回路、位置フィードバック信号。自動調整の不具合や閉ループ系の不安定性に対処する。
02 / 対処する障害パターン
同じ症状でも、同一システム内の異なる箇所から発生する可能性があります。修理範囲を決定する前に、RF、駆動、フィードバックの各経路を追跡調査します。
症状: チューニングシーケンスが停止するか、安定しない。 集中: トレース制御コマンド、位相/振幅ボード、モータ応答、およびコンデンサ位置フィードバック。
症状: 指揮された位置と報告された位置が一致しない。 集中: モーターカップリング、ギア経路、コンデンサ移動量、および位置センサ(エンコーダ/ポテンショメータ)。
症状: 反射電力の連続的な調整または変化。 集中: マッチング器の動作と、ジェネレーターの出力、RFケーブル、チャンバーの負荷条件との関係。
症状: 周期をまたいで、動きや一致に一貫性がない。 集中: 電気接続、駆動制御、および検出器信号の完全性。
診断境界: 反射電力の症状だけでは、故障したユニットを特定することはできません。証拠がRFソースを示している場合は、当社の RF電源の修理 サービス。
修復境界: 内部汚染や金属粒子の付着により耐電圧が低下した真空可変コンデンサは交換を推奨します。コンデンサ本体が損傷していない場合は、作動および駆動系の不具合を評価し、部品レベルでの修復を検討します。
03 / この修理能力が重要な理由
マッチングネットワークの修復には、RF回路、コンデンサの動作、制御ループ全体にわたる連携作業が必要です。当社では、専用のテストプラットフォームを活用し、電気、制御、機械駆動、コンデンサの修理サービスを提供しています。
制御基板、モーター、コンデンサをそれぞれ独立した部品として扱うのではなく、整合回路、コンデンサの作動、駆動経路をまとめて評価します。
専用プラットフォームは、互換性のあるユニットの修理後のクローズドループマッチングとインピーダンス検証をサポートします。テスト設定は、特定のモデルと治具の制約に合わせて調整されます。
04 / 故障から復帰まで
当社では、ユニットの設計と故障事例に基づいて、体系的なワークフローを運用しています。RF、モーション、フィードバックの各経路は、修理および検証手順が確定する前に個別にレビューされます。
製造元、モデル、部品番号、リビジョン、ツール構成、および報告された不具合の挙動を確認してください。
マッチング回路、検出器経路、モータ駆動応答、コンデンサの移動量、および位置フィードバックを確認してください。
確認された調査結果に基づき、合意された電気系統、制御系統、コンデンサ、または機械駆動系の修理を完了する。
専用プラットフォーム上で、閉ループチューニングの収束性、反射電力の最低値、およびコンデンサ位置の追跡を検証します。ベンチ検証は、装置上でのプロセス認定に代わるものではありません。
05 / 典型的な故障状況
これらの代表的な事例は、修理対象がどのように選択されるかを示しています。実際の診断は、個々のユニット、その制御アーキテクチャ、および接続されているRFシステムに基づいて行われます。
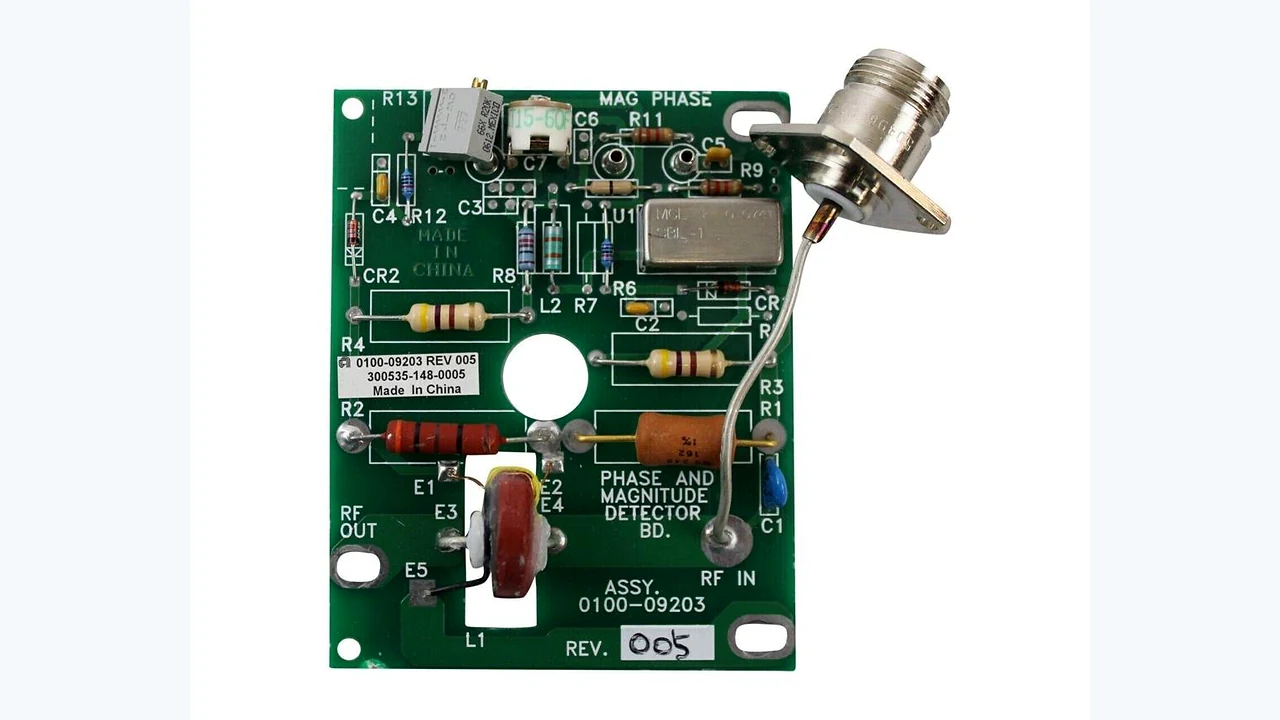
報告された症状: マッチングコマンドは開始されるが、チューニングが安定しない。
診断分割: トレース制御コマンド、位相/振幅検出信号、モータドライバ応答、およびコンデンサ位置フィードバック。
修理ルート: 確認された電気系統または制御基板の故障を修理した後、閉ループインピーダンス調整の検証を行う。
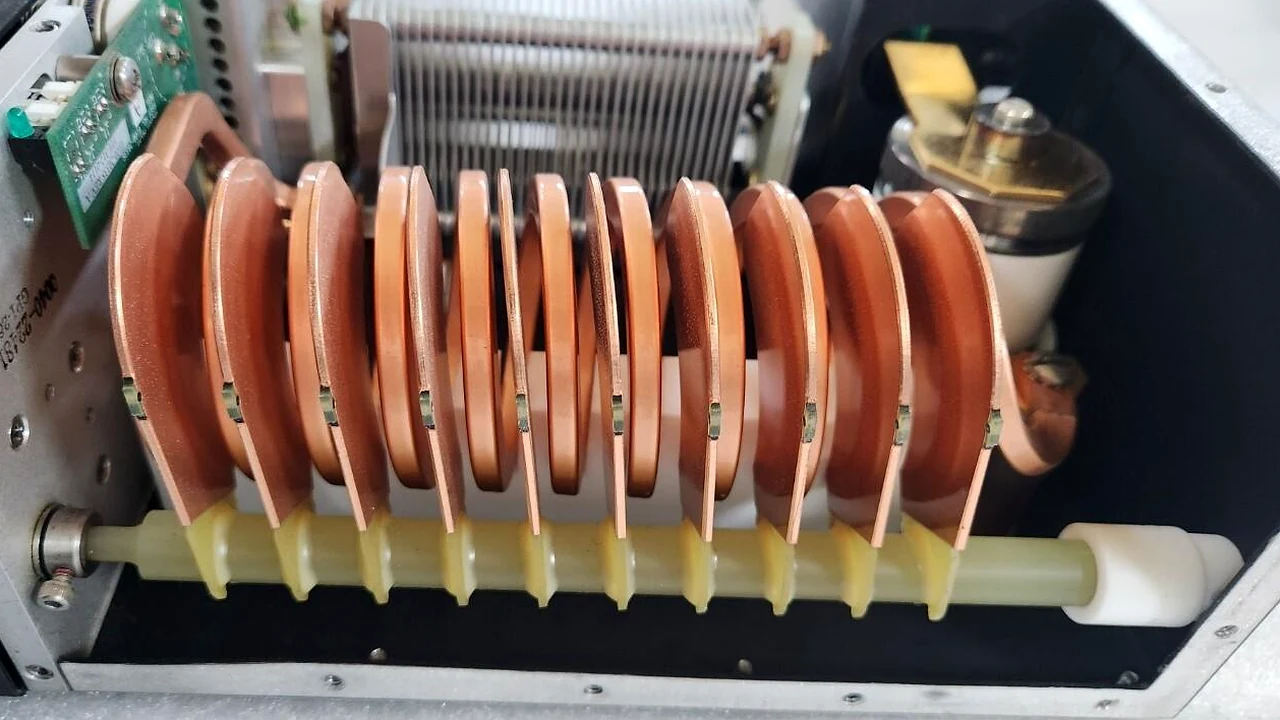
報告された症状: 車両の動きと報告された位置が一致しない。
診断分割: モーターのカップリング、ギアの経路、物理的な移動機構、および位置センサー(エンコーダー/ポテンショメータ)を確認してください。
修理ルート: 機械駆動部の再構築、コンデンサーの交換、またはセンサーの再校正は、目視検査に基づいて実施します。
出荷前の質問
修理範囲、部品の不具合、対応機種、修理後の検証に関する回答。
当社のサービス範囲は、RF整合回路およびコイル、真空可変コンデンサアセンブリ、モータおよび機械駆動システム、制御エレクトロニクス、搭載されている場合は位相/振幅検出、位置フィードバック回路など多岐にわたります。具体的な作業内容は、ユニットの設計と診断結果によって異なります。
真空可変コンデンサアセンブリは修理対象に含まれます。修理方法を決定する前に、コンデンサ本体の状態、真空シールの完全性、作動インターフェース、および動作挙動を評価します。
はい。モーターおよび機械駆動装置の修理には、該当するモーター、ドライバー、カップリング、ギアトレイン、および動作機構が含まれます。正確な構成部品は、適合するアーキテクチャに基づいて確認されます。
考えられる故障経路としては、制御指令、位相/振幅検出(搭載されている場合)、モータドライバの応答、コンデンサの動き、位置フィードバックなどが挙げられます。単一の症状だけでは、故障した部品を特定することはできません。
制御および検出用電子機器は、確認済みの電気修理範囲内です。該当する検出回路およびインターフェースは、特定の整合ネットワーク設計に基づいてチェックされます。
いいえ。反射電力の挙動は、RF発生器の出力、ケーブルとコネクタ、チャンバーの状態、およびプロセス負荷によっても影響を受ける可能性があります。故障の原因をマッチング器に帰属させる前に、接続されているRF経路を考慮する必要があります。
サポート内容は、機種、リビジョン、インターフェースの互換性によって異なります。製品をお送りいただく前に互換性を確認するため、銘板と部品番号をお知らせください。
専用のマッチングネットワークテストプラットフォームが利用可能です。閉ループチューニングの収束性や反射電力フロアなどの機能チェックは、正確なモデルと治具の互換性に応じて選択されます。ベンチ検証は、設置済みチャンバーでのプロセス認定に代わるものではありません。
RFマッチングネットワークとマッチングボックスの修理
製造元、型番、部品番号、リビジョン、ツールモデル、アラーム履歴、およびユニットとコネクタの鮮明な写真をご提供ください。対応機種、修理範囲、および適用可能な検証手順を確認いたします。