Đại tu cơ khí cánh tay robot ở cấp độ linh kiện
Việc phục hồi các bộ giảm tốc, ổ bi, dây đai và phớt bị mòn giúp khôi phục chuyển động của cần rung mà không cần phải mua toàn bộ cụm linh kiện OEM mới.
Chúng tôi chuyên sửa chữa các loại tay robot, tay chuyển phôi bán dẫn và tay gắp đặt linh kiện được sử dụng trong thiết bị đóng gói, lắp ráp và xử lý phôi bán dẫn.
Các dịch vụ tập trung vào đại tu cánh tay robot, bộ truyền động hài hòa, vòng bi chính xác, dây đai truyền động, động cơ servo, bộ mã hóa và bộ phận cuối cần gạt. Chúng tôi sửa chữa các cánh tay nạp/dỡ wafer trên các thiết bị đóng gói ASM và K&S, cũng như các cánh tay chuyển wafer trong môi trường khí quyển và chân không của Brooks, Rorze và Yaskawa.
Gửi nhãn cánh tay robot, kiểu máy của thiết bị chính và cảnh báo lỗi để bắt đầu quá trình xem xét từ xa 24 giờ.
Việc phục hồi các bộ giảm tốc, ổ bi, dây đai và phớt bị mòn giúp khôi phục chuyển động của cần rung mà không cần phải mua toàn bộ cụm linh kiện OEM mới.
Độ cân bằng của cánh tay, độ vuông góc của trục Z, độ lặp lại điểm 0 và các bài kiểm tra chu kỳ nhiều giờ đã được xác minh trên bàn chẩn đoán của chúng tôi.
Cung cấp linh kiện sửa chữa và thay thế cho các dòng máy ASM, K&S, BESI, DISCO và các cần truyền tải wafer đời cũ với thời gian giao hàng dài từ nhà sản xuất gốc (OEM).
Dịch vụ sửa chữa chuyên dụng cho các cánh tay robot có thể tháo rời, các khớp nối truyền động và các cụm thiết bị xử lý chính xác được lắp đặt trên thiết bị sản xuất bán dẫn giai đoạn đầu và giai đoạn cuối.
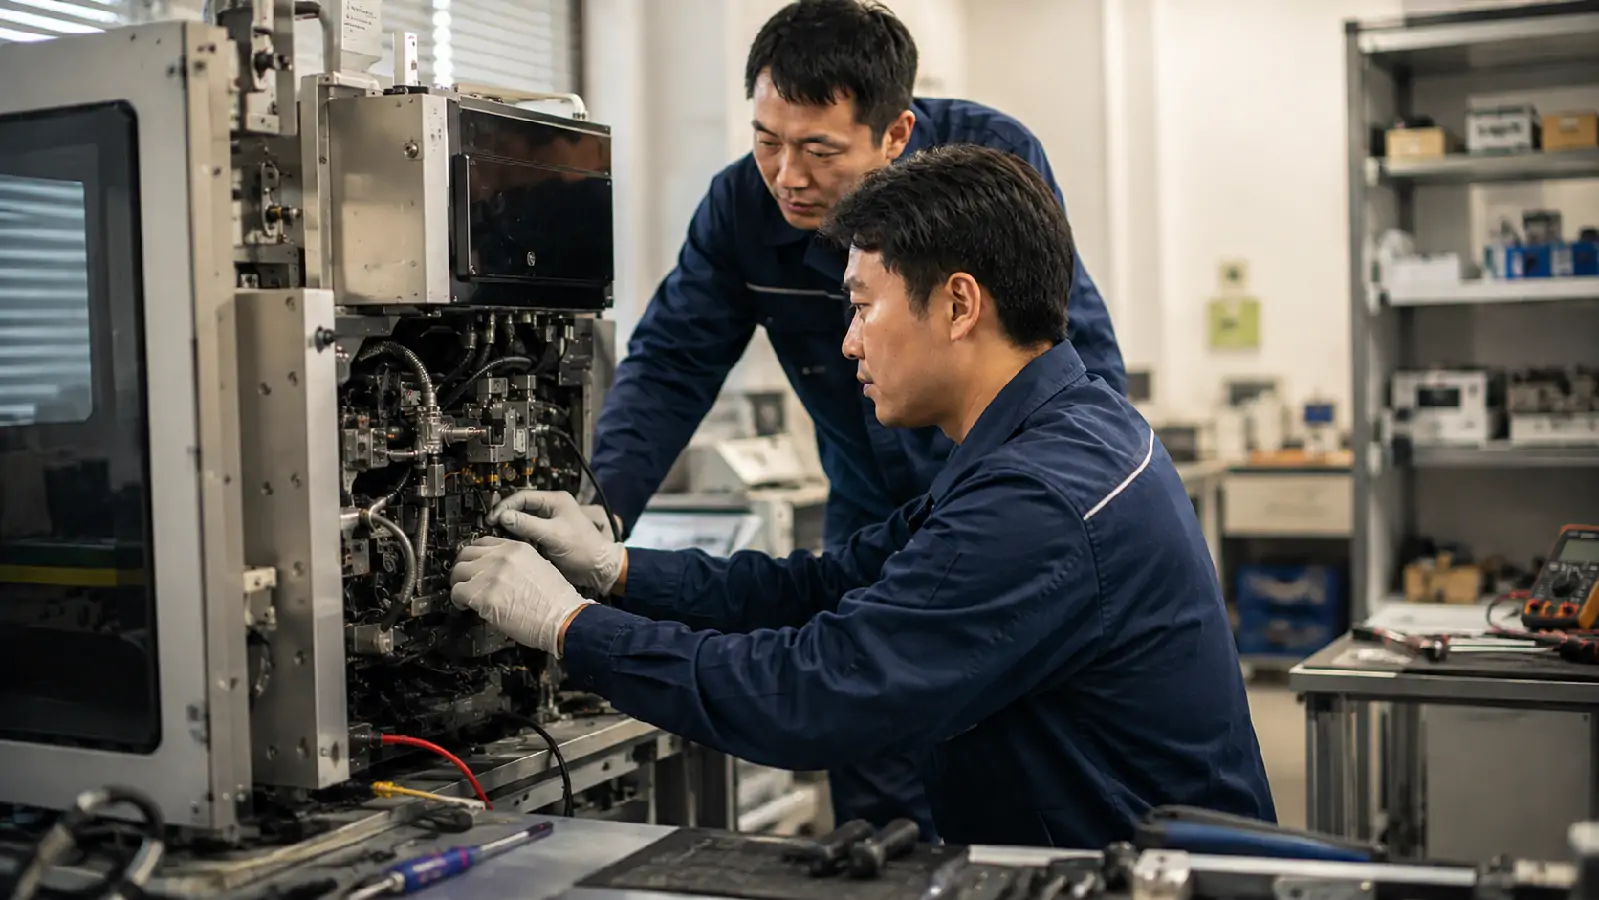
Đại tu các cần chuyển khay, cần định vị khung dẫn, cần nâng wafer và cơ cấu đẩy/kéo hộp chứa trên các thiết bị đóng gói và cắt lát.
Tái cấu trúc cơ khí cho các tay truyền động EFEM trong khí quyển và các tay buồng cụm chân không, khắc phục tình trạng lỏng khớp, mòn dây đai và võng.
Thay thế chính xác các bộ bánh răng truyền động hài hòa, ổ bi con lăn chéo, phớt quay từ tính, vít bi và bộ căng đai cam.
Sửa chữa và tân trang các lưỡi gạt phôi gốm/PEEK, cần Bernoulli, kẹp xoay gắp và đặt khuôn, đường ống hút chân không và cảm biến hiện diện.
| Báo cáo triệu chứng/cảnh báo của thiết bị | Bộ phận/cơ cấu tay đòn bị ảnh hưởng | Nguyên nhân gốc rễ điển hình | Quy trình sửa chữa tiêu chuẩn của GK-SEMI |
|---|---|---|---|
| Lỗi định vị tay gắp wafer / Cảnh báo trục | Cần gạt và bộ nạp băng cassette ASM / K&S | Lỗi cảm biến quang học, suy giảm bộ mã hóa hoặc mòn răng dây đai truyền động | Thay thế bộ mã hóa quang học hoặc cảm biến, sửa chữa hệ thống truyền động dây đai định thời và thiết lập lại điểm gốc 0 của cần gạt. |
| Vị trí tay đòn xoay Pick & Place bị lệch/rung lắc | ASM AD838 / Tay gắn và liên kết khuôn K&S | Độ rơ của ổ trục khớp nối chính xác, hiện tượng mỏi cuộn dây truyền động tuyến tính/quay hoặc kẹp lỏng. | Tái tạo các trục ổ đỡ chính xác, điều chỉnh lại độ căng của các khớp nối truyền động và hiệu chỉnh độ lặp lại vị trí động. |
| Độ võng/sai lệch vị trí của đầu cần truyền động | SCARA & Cánh tay chuyển phôi hình chân ếch (R/Theta) | Mòn bánh răng hộp giảm tốc hài, giãn đai tay đòn bên trong hoặc khe hở ổ trục xoay | Thay thế bộ bánh răng truyền động rung, lắp đặt dây đai thép/dây đai định thời mới có độ căng, và kiểm tra độ cân bằng của cần gạt. |
| Rơi tấm bán dẫn, mất áp suất chân không hoặc rung động của lưỡi dao | Lưỡi dao gốm/thạch anh và ống hút chân không | Miếng đệm hút chân không bị mòn, các vết nứt nhỏ trên lưỡi dao hoặc ống dẫn khí nén bên trong tay cầm bị tắc. | Niêm phong lại các kênh dẫn khí nén, thay thế các miếng đệm hút chân không, kiểm tra độ phẳng của cánh quạt và kiểm tra lưu lượng. |
Chúng tôi sửa chữa các cánh tay robot và các khớp nối xử lý trong thiết bị đóng gói bán dẫn (ASM, K&S, BESI, DISCO) và hệ thống vận chuyển wafer (Brooks, Rorze, Yaskawa, Daihen, Kawasaki, JEL).
Bạn cần dịch vụ cho một mã số bộ phận tay robot cụ thể? Hãy gửi ảnh chụp bảng tên trên thân tay robot hoặc vỏ khớp nối để đối chiếu trực tiếp và xem xét kỹ thuật.
Khi cần cẩu thiết bị gặp sự cố, việc thay thế toàn bộ cụm thiết bị rất tốn kém và thời gian chờ đợi có thể kéo dài nhiều tháng. Chúng tôi đại tu cần cẩu cơ khí ở cấp độ linh kiện—thay thế các bộ giảm tốc hài hòa, vòng bi, dây đai và phớt bị mòn, đồng thời khôi phục sự căn chỉnh servo chính xác.
Các ổ trục xoay tay cần, bộ truyền động hài hòa, dây đai truyền động, động cơ servo và bộ mã hóa được đánh giá như một hệ thống chuyển động hoàn chỉnh.
Độ rơ khớp, giới hạn hành trình, độ lặp lại khi định vị và lực hút chân không được kiểm tra trên các thiết bị thử nghiệm cánh tay robot chuyên dụng.
Đối với các loại vũ khí lỗi thời hoặc các bộ phận đúc bị hư hỏng nặng, kho hàng trên thị trường thứ cấp của chúng tôi cung cấp các cụm phụ thay thế đã được kiểm tra.
Mỗi báo giá đều nêu rõ chi tiết các bộ phận cơ khí được thay thế, tiêu chuẩn hiệu chuẩn, thời gian giao hàng và điều khoản bảo hành ngay từ đầu.
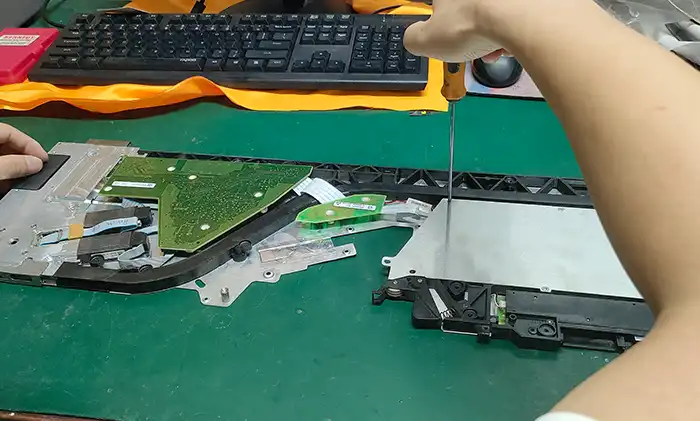
Kiểm tra ảnh trên bảng tên, số hiệu bộ phận của thiết bị và mã báo động để xác nhận phạm vi lỗi cơ khí và điện.
Đo độ rơ khớp tay cần, độ rơ ổ bi, độ mòn đai và phản hồi bộ mã hóa để đưa ra báo giá cố định chi tiết.
Thay thế các bộ bánh răng hài hòa bị mòn, bạc đạn con lăn chéo, dây đai cam, gioăng chân không và cảm biến phản hồi servo.
Khôi phục điểm gốc cơ học, kiểm tra độ phẳng của cánh tay robot và độ bằng phẳng của cánh quạt, và thực hiện các bài kiểm tra chu kỳ liên tục.
Vui lòng cung cấp video thử nghiệm về chuyển động trơn tru của cánh tay robot, danh sách kiểm tra và tài liệu bảo hành trước khi đóng gói.
Việc xác nhận sửa chữa tay cần được thống nhất dựa trên cảnh báo thiết bị được báo cáo và chuyển động truyền tải hoặc liên kết wafer chính xác cần thiết.
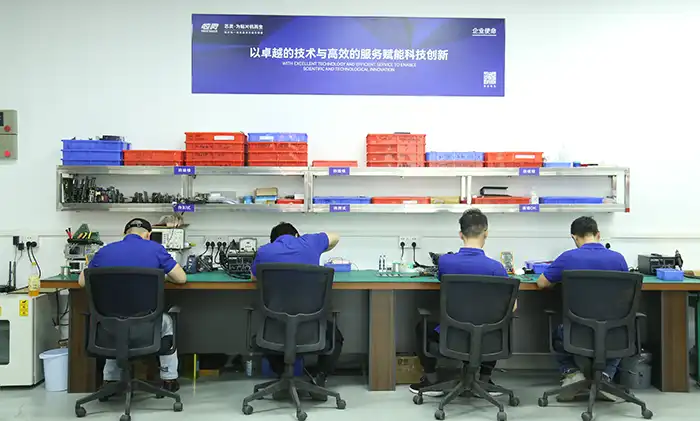
Thông tin về thiết bị đang được bảo dưỡng bao gồm kiểu máy, số hiệu bộ phận tay đòn, phiên bản phần cứng và cảnh báo được báo cáo. Hồ sơ ghi lại mọi ổ bi, bánh răng, dây đai hoặc gioăng đã được thay thế.
Các bước kiểm tra trên bàn thử nghiệm bao gồm: chuyển động mở rộng/thu gọn mượt mà, khả năng định vị lại chính xác, loại bỏ độ rơ khớp, giữ bằng lực hút chân không và chuyển động chu kỳ đa trục.
Xem xét kết quả kiểm tra tay cần, danh sách kiểm tra hiệu chuẩn và video chuyển động để phê duyệt trả lại, kèm theo hướng dẫn rõ ràng về việc thiết lập lại cuối cùng tại trạm thao tác trên dụng cụ.
Chi tiết về các phép đo độ mài mòn khớp nối, độ rơ của bánh răng hài hòa, độ giãn của dây đai và tính toàn vẹn tín hiệu bộ mã hóa đã được xác nhận so với cảnh báo mà bạn đã báo cáo.
Tài liệu này ghi lại độ cân bằng của cánh tay, độ đồng phẳng của lưỡi dao, giá trị độ lệch điểm gốc, dung sai độ rơ khớp nối và tốc độ suy giảm rò rỉ chân không.
Cung cấp bằng chứng video về quá trình mở rộng, thu gọn và gắp đặt cánh tay robot diễn ra trơn tru, không rung lắc trên thiết bị thử nghiệm của chúng tôi trước khi gửi trả lại.
Các dự án dịch vụ tiêu biểu trên các cánh tay nạp khuôn/dây hàn ASM, cánh tay xử lý đóng gói K&S và cánh tay chuyển wafer.
Lỗi định vị ban đầu của tay gắp wafer, rung lắc tay gắp và đặt, và cảnh báo lệch vị trí lặp đi lặp lại.
Đã thay thế các ổ trục xoay của tay cần chính xác và dây đai truyền động, sửa chữa lại hệ thống phản hồi của bộ mã hóa tuyến tính/quay và hiệu chỉnh lại điểm tham chiếu gốc.
Khôi phục chuyển động vung tay mượt mà, tốc độ cao và chu trình gắp đặt khuôn lặp lại được trong quá trình thử nghiệm độ bền trên bàn làm việc.
Cảnh báo lỗi kẹt tay nạp giấy, trôi vị trí tay định vị và lỗi bám theo servo trong quá trình cấp giấy.
Đã đại tu các thanh dẫn hướng tuyến tính của tay robot, thay thế các dây đai truyền động bị mòn và ổ bi kẹp khung dẫn, đồng thời tinh chỉnh phản hồi của động cơ servo.
Đã loại bỏ hiện tượng kẹt cơ học và xác minh chu kỳ truyền khung dẫn điện liên tục, không bị kẹt dưới tải trọng.
Độ lệch mở rộng tay R/Theta trong quá trình chuyển băng cassette, độ rơ khớp và hiện tượng rơi của kẹp hút chân không lưỡi dao gốm.
Đã thay thế bộ bánh răng truyền động hài hòa, lắp đặt vòng bi khớp nối và gioăng chân không mới, căng lại dây đai bên trong và làm kín lại các đường ống lưỡi dao gốm.
Đã vượt qua bài kiểm tra suy giảm chân không và chu kỳ vận hành chuyển tải liên tục nhiều giờ mà không có hiện tượng trôi lệch vị trí.
Vui lòng gửi số hiệu bộ phận tay robot, kiểu máy chính và bản ghi lỗi để được đánh giá sửa chữa nhanh chóng.
Hãy làm rõ ngay từ đầu phạm vi sửa chữa cánh tay robot, việc xem xét lỗi từ xa và các thỏa thuận trả lại sản phẩm.
Chúng tôi sửa chữa các cánh tay robot và các khớp nối xử lý trong thiết bị đóng gói chất bán dẫn, bao gồm... ASM (ASMPT AD838, AD830, Eagle, AB339, AMICRA, MS90), K&S (Kulicke & Soffa ICONN, Maxum Plus, ConnX, 8028PPS, APAMA), SẮT, Và ĐĨA NHẠC—cũng như các cánh tay chuyển wafer từ Brooks Automation, Rorze, Yaskawa, Daihen, Kawasaki, JEL và Sankyo.
Bạn chỉ cần gửi cánh tay robot có thể tháo rời hoặc cụm xử lý! Hãy cho chúng tôi biết bạn có cánh tay nạp wafer, cánh tay gắp và đặt xoay, cơ cấu truyền động hoặc mô-đun truyền động hài hòa hay không. Nhóm kỹ thuật của chúng tôi sẽ xác nhận những loại cáp hoặc phụ kiện nào cần thiết cho việc kiểm tra trên bàn trước khi bạn gửi hàng.
Vâng. Hãy gửi số hiệu bộ phận tay cần, ảnh chụp bảng tên, kiểu máy của thiết bị chính, mã báo động và một video ngắn về chuyển động. Đội ngũ hỗ trợ trực tuyến hai ca của chúng tôi sẽ tiến hành xem xét lỗi ban đầu và ước tính phạm vi sửa chữa trước khi bạn gửi lại.
Vui lòng nêu rõ thời điểm ngừng sản xuất và ngày dự kiến hoàn thành trong yêu cầu của bạn. Chúng tôi sẽ xem xét lịch sửa chữa khẩn cấp dựa trên tình trạng sẵn có của linh kiện – và nếu việc sửa chữa không đủ nhanh, chúng tôi có thể kiểm tra kho hàng trên thị trường thứ cấp để tìm các bộ phận hoặc cụm lắp ráp thay thế tương thích.
Mỗi báo giá đều nêu rõ các thử nghiệm trên bàn làm việc, đo độ rơ, kiểm tra độ lặp lại hành trình, tài liệu video và điều khoản bảo hành cho công việc đó. Bất kỳ việc hiệu chỉnh lại hoặc căn chỉnh tinh nào cần thiết sau khi lắp lại tay cần vào máy của bạn cũng được giải thích rõ ràng.
Đúng vậy. Khi một cánh tay robot cũ có các bộ phận đúc bị hư hỏng hoặc các bánh răng bên trong đã lỗi thời mà không có sự hỗ trợ từ nhà sản xuất gốc, mạng lưới thị trường thứ cấp và nguồn lực gia công chính xác của chúng tôi có thể tìm kiếm hoặc sản xuất các bộ phận thay thế tương thích.
Hãy liên hệ với GK-SEMI để sửa chữa cánh tay robot, cánh tay nạp wafer và hệ thống truyền động cho thiết bị bán dẫn. Vui lòng ghi rõ ngày bạn cần nhận lại máy nếu máy đang ngừng hoạt động.