หน่วยคลื่นความเครียด
ตรวจสอบตลับลูกปืน ตัวสร้างคลื่น และการเชื่อมต่อของเฟล็กซ์สไปลน์/เซอร์คิวลาร์สไปลน์ รอยแตกหรือความล้าอย่างรุนแรงของเฟล็กซ์สไปลน์อาจทำให้การซ่อมแซมไม่น่าเชื่อถือ
การกู้คืนตัวลดความแม่นยำ
การคลายตัวมากเกินไป การเคลื่อนที่ที่หยุดชะงัก หรือเสียงรบกวน อาจส่งผลกระทบต่อประสิทธิภาพของหุ่นยนต์และการกำหนดตำแหน่ง GK-SEMI ให้บริการซ่อมแซมและจัดหาชิ้นส่วนทดแทนตัวลดเกียร์ความแม่นยำสูงสำหรับระบบการเคลื่อนที่ที่ติดตั้งอยู่แล้ว
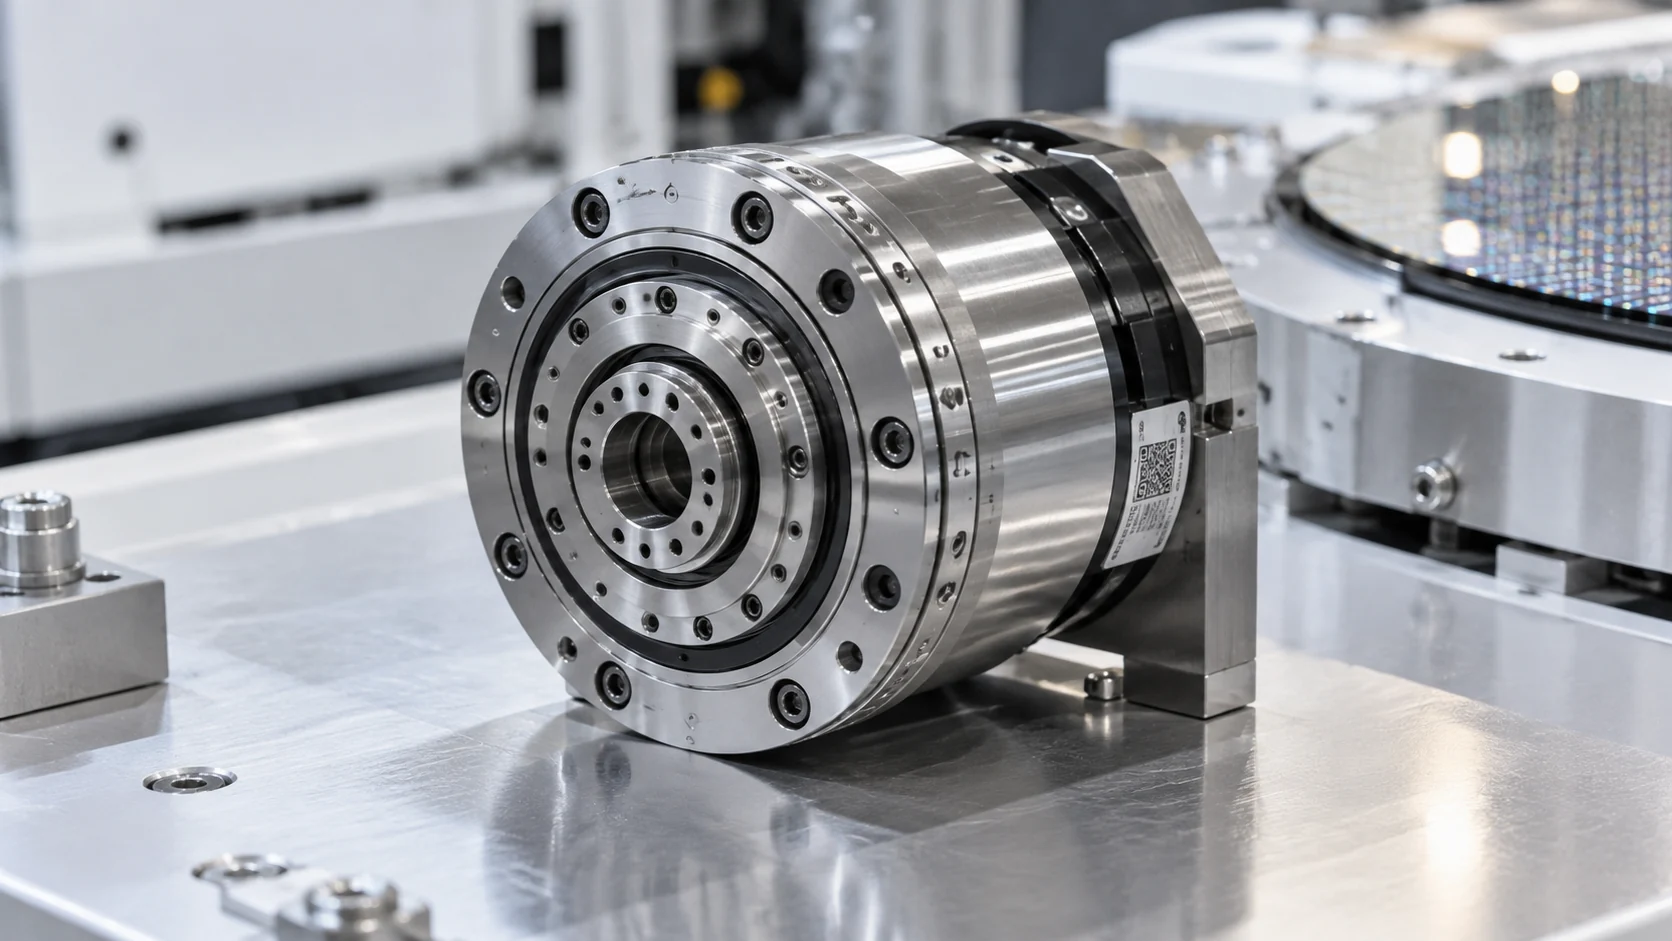
การตัดสินใจอย่างเป็นกลาง
การกระตุกหรือการเคลื่อนไหวที่ผิดพลาดอาจส่งผลเสียต่อการวางตำแหน่งของหุ่นยนต์จัดการแผ่นเวเฟอร์ ควรเปรียบเทียบชิ้นส่วนที่สามารถซ่อมแซมได้กับชิ้นส่วนทดแทนที่เข้ากันได้
บริการ OEM สามารถจัดหาเส้นทางการเปลี่ยนชิ้นส่วนตามที่ผู้ผลิตกำหนด โดยความพร้อมใช้งานและระยะเวลารอคอยจะขึ้นอยู่กับรุ่นและสถานะการสนับสนุนในปัจจุบัน
เปรียบเทียบประสบการณ์ของผู้ให้บริการกับประเภทของตัวลดเกียร์ที่ใช้จริง และการสูญเสียการเคลื่อนไหวที่วัดได้
เราตรวจสอบตลับลูกปืนและชิ้นส่วนระบบส่งกำลังที่ยังใช้งานได้ โดยที่การออกแบบตัวลดเกียร์อนุญาตให้ซ่อมแซมได้ หากชุดเฟืองหลักไม่เหมาะสม เราสามารถตรวจสอบหาตัวลดเกียร์ที่เหมาะสมมาทดแทนได้
เราซ่อมแซมตลับลูกปืนและชิ้นส่วนระบบส่งกำลังที่ยังใช้งานได้ในชุดเกียร์ทดกำลังที่เหมาะสม หรือจัดหาชิ้นส่วนทดแทนที่ตรงกันสำหรับเฟืองหลักที่เสียหาย
ตรวจสอบตลับลูกปืน ตัวสร้างคลื่น และการเชื่อมต่อของเฟล็กซ์สไปลน์/เซอร์คิวลาร์สไปลน์ รอยแตกหรือความล้าอย่างรุนแรงของเฟล็กซ์สไปลน์อาจทำให้การซ่อมแซมไม่น่าเชื่อถือ
ตรวจสอบเพลาข้อเหวี่ยง ตลับลูกปืน การเข้ากันของสลัก/เฟือง และความพอดีของเอาต์พุตตามโครงสร้าง RV จริง
ตรวจสอบการเคลื่อนที่ที่สูญเสียไป สภาพการหมุน อัตราส่วน และอินเทอร์เฟซการติดตั้งที่เกี่ยวข้องก่อนส่งคืนหรือเปลี่ยนตัวลดเกียร์
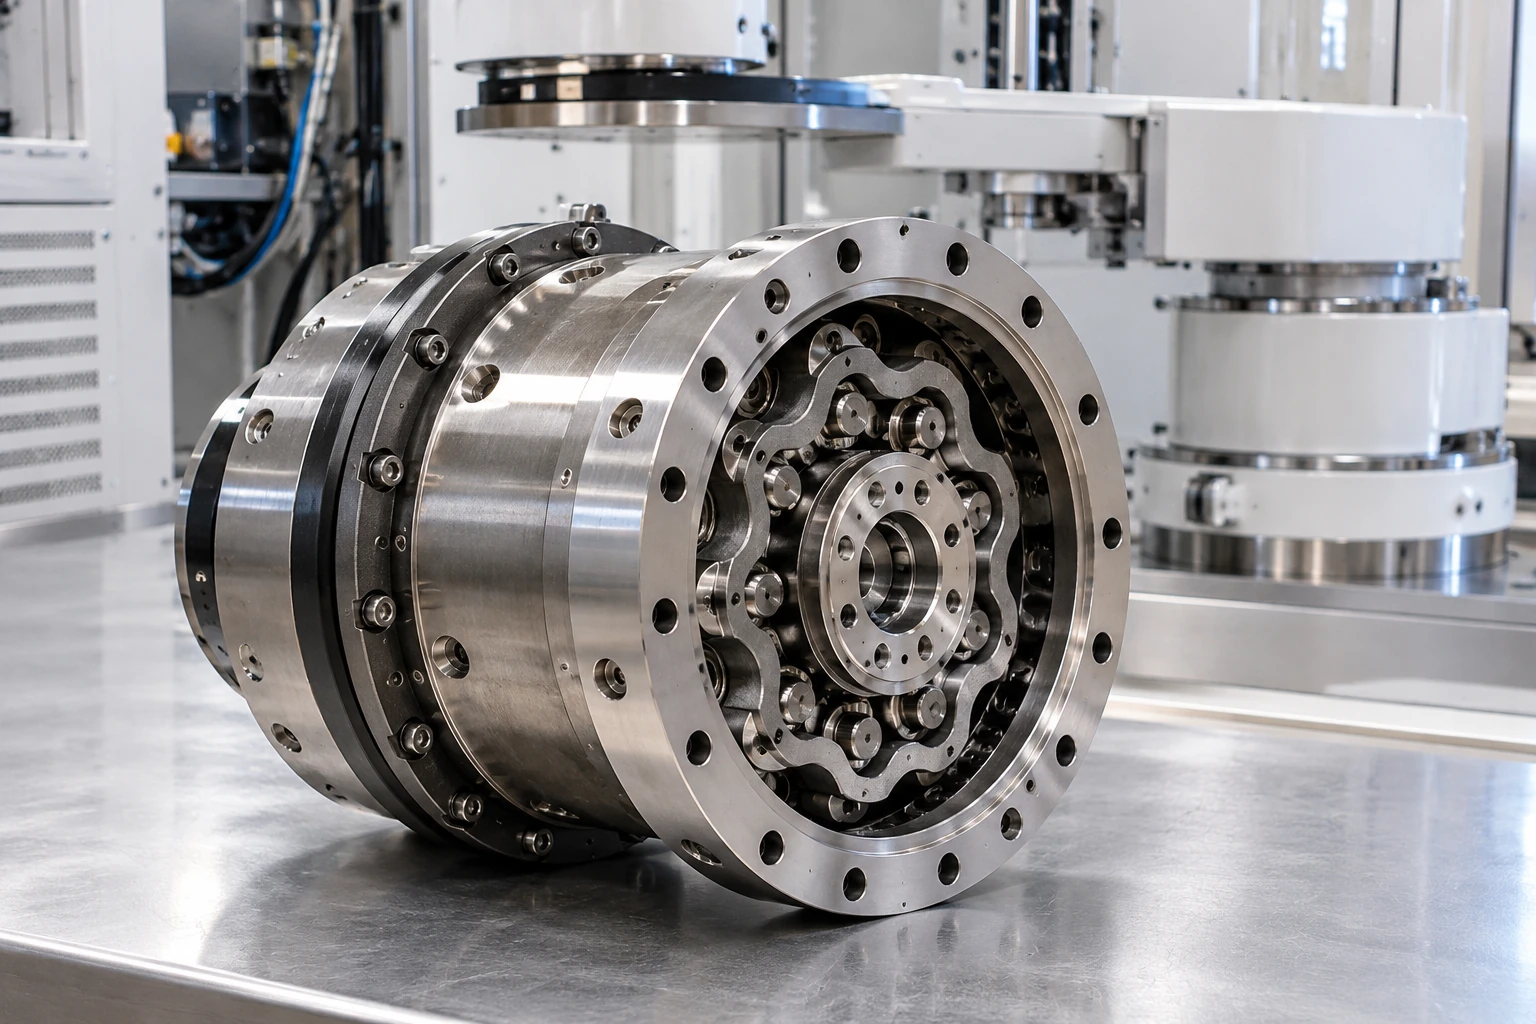
การซ่อมแซมและการจัดหา
ซ่อมแซมตัวลดเกียร์หรือตัวจับคู่ที่ซ่อมได้ การเปลี่ยนทดแทน ไปยังแกนหุ่นยนต์ที่ติดตั้งไว้
เปลี่ยนชิ้นส่วนที่สึกหรอแต่ยังใช้งานได้ และตรวจสอบความพอดีและการเคลื่อนไหวที่หายไป หากเฟืองแกนกลางแตกอาจต้องเปลี่ยนใหม่
สำหรับเฟืองแกนที่เสียหาย เราจะจัดหาโดยพิจารณาจากอัตราส่วนลด รูปแบบการติดตั้ง อินเทอร์เฟซเอาต์พุต และสภาพของชิ้นส่วนจริง
มาตรฐานทางวิศวกรรม
ตรวจสอบชิ้นส่วนระบบส่งกำลังที่สามารถเข้าถึงได้ เพื่อหาการสึกหรอ ความเสียหายของแบริ่ง และการเคลื่อนที่ที่หยุดชะงัก ตามโครงสร้างของตัวลดเกียร์
เปลี่ยนตลับลูกปืนหรือชิ้นส่วนที่สึกหรออื่นๆ ที่ยังใช้งานได้ตามรุ่นเฉพาะและข้อกำหนดการหล่อลื่นที่เหมาะสม
ประเมินความพอดีของชุดประกอบและระยะห่างในการทำงานที่เหมาะสม วิธีการปรับแต่งใดๆ ต้องเป็นไปตามการออกแบบตัวลดเกียร์เฉพาะนั้นๆ
ตรวจสอบการคลายตัวหรือการเคลื่อนที่ที่หายไปโดยเทียบกับวิธีการวัดและข้อจำกัดเฉพาะรุ่น
หุ่นยนต์สำหรับจัดการแผ่นเวเฟอร์แสดงอาการสั่นไหวในการวางตำแหน่งซ้ำๆ และกำลังพิจารณาเปลี่ยนหุ่นยนต์ทั้งชุด
เราถอดตัวลดเกียร์ออกแล้ว พบว่าแกนยืดหยุ่น (flexspline) เสื่อมสภาพอย่างมาก แกนที่เสื่อมสภาพนั้นไม่เหมาะสมสำหรับการซ่อมแซมให้ใช้งานได้อย่างน่าเชื่อถือภายใต้เงื่อนไขการใช้งานที่ระบุไว้
เราแนะนำให้เปลี่ยนชิ้นส่วนใหม่ จัดหาตัวลดขนาดที่ตรงกับอัตราส่วนและรูปแบบการเชื่อมต่อ และตรวจสอบสภาพและการคลายตัวก่อนจัดส่ง
ก่อนที่คุณจะส่ง
คำตอบที่ชัดเจนเกี่ยวกับความเสี่ยงในการซ่อมแซม ระยะเวลา และแผนสำรอง
เราประเมินโครงสร้างตัวลดแรงดันแบบคลื่นความเครียด/ฮาร์มอนิก และแบบ RV/ไซคลอยดัล แยกกัน ชิ้นส่วนและวิธีการซ่อมแซมขึ้นอยู่กับการออกแบบและลักษณะความเสียหายที่พบ
การสึกหรอของตลับลูกปืน ชิ้นส่วนที่เสียหาย การเปลี่ยนแปลงแรงกดล่วงหน้า หรือปัญหาในการประกอบ อาจส่งผลต่อความแม่นยำของผลลัพธ์ กลไกที่ได้รับผลกระทบจะได้รับการประเมินก่อนเริ่มงานซ่อม
ไม่ การซ่อมแซมข้อต่อแบบยืดหยุ่นที่ชำรุดหรือแตกร้าวอาจไม่คุ้มค่า การเปลี่ยนข้อต่อลดขนาดที่เข้ากันได้จึงเป็นทางเลือกที่น่าเชื่อถือกว่า
การซ่อมแซมที่เหมาะสมจะช่วยรักษาระดับอัตราส่วนลดที่ติดตั้งไว้ อินเทอร์เฟซการติดตั้ง และโครงสร้างทางกล ในขณะเดียวกันก็หลีกเลี่ยงการดัดแปลงหุ่นยนต์หรือแกนโดยไม่คาดคิด
เราสามารถตรวจสอบหน่วยทดแทนและชิ้นส่วนที่เกี่ยวข้องได้โดยใช้ข้อมูลระบุตัวลดเกียร์เดิม อัตราส่วน และข้อกำหนดการติดตั้ง
การตรวจสอบที่เกี่ยวข้องอาจรวมถึง การคลายตัว การหมุน และความพอดีทางกล ความแม่นยำในการกำหนดตำแหน่งขั้นสุดท้ายจะต้องได้รับการตรวจสอบบนแกนหรือหุ่นยนต์ที่ติดตั้งแล้ว
ก่อนที่จะเสนอแนวทางการซ่อมแซมหรือเปลี่ยนชิ้นส่วน จะต้องพิจารณาถึงความเป็นไปได้ในการซ่อมแซม ประเภทของเกียร์ ชิ้นส่วนที่เสียหาย และความพร้อมในการจัดหาชิ้นส่วนด้วย
ขั้นตอนต่อไป
โปรดส่งรุ่นตัวลดเกียร์ แพลตฟอร์มอุปกรณ์ และอาการผิดปกติมาให้เรา วิศวกรของเราจะประเมินชิ้นส่วนที่ซ่อมแซมได้และเปรียบเทียบชิ้นส่วนทดแทนที่ตรงกับแกนที่ติดตั้งอยู่ของคุณ
ปรึกษาปัญหาตัวลดเกียร์ของคุณ ↗