碗式餵食器在以下情況下非常實用:
該設備能夠承受受控滑動接觸,並具有在不接觸關鍵端子或功能表面的情況下進行機械定向的功能。
設備以散裝形式供應,而非裝在 JEDEC 托盤、管子或膠帶中。
此處理程序需要一個可補充的單一檔案輸入緩衝區。
封裝幾何形狀提供可靠的方向參考
批次裝載和轉換程序支援散裝輸入
測試處理振動盤送料器的功能不僅限於調整散裝元件的方向。它還必須將每個積體電路以正確的高度、方向和間距送出,以保持足夠的緩衝空間,並與處理程序交換可靠的就緒、請求和故障訊號。
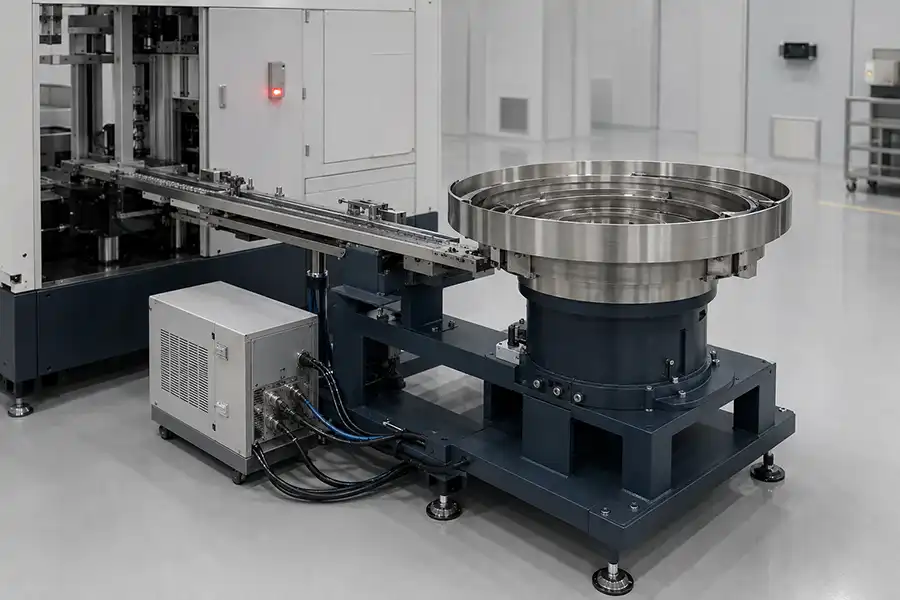
當散裝的單件包裝設備到貨,且處理人員需要連續、方向一致的物料流時,碗式進料設備最為適用。進料方式應依設備狀態、批次處理規範及處理人員架構而定。
該設備能夠承受受控滑動接觸,並具有在不接觸關鍵端子或功能表面的情況下進行機械定向的功能。
保持口袋位置、表面隔離、透過托盤位置進行追溯或極度限制設備接觸比連續大量進料更重要。
穩定的進料取決於完整的設備路徑。即使碗狀物料的進料效果良好,如果緩衝、分流或最終交接環節的設計不在同一流程中,處理環節仍可能發生故障。
控制批次裝載量、填充量和補貨量,避免料斗過載。
拒絕不正確的姿態,只允許符合要求的設備正面和方向通過。
保持足夠的單列堆積,使碗的運動與處理循環解耦。
一次分離一個設備,控制間距,避免拖尾設備幹擾。
請將包裹送至指定的軌道、站點、接駁車或取貨地點。
只有在處理器確認有容量接收下一個設備後,才能釋放該設備。
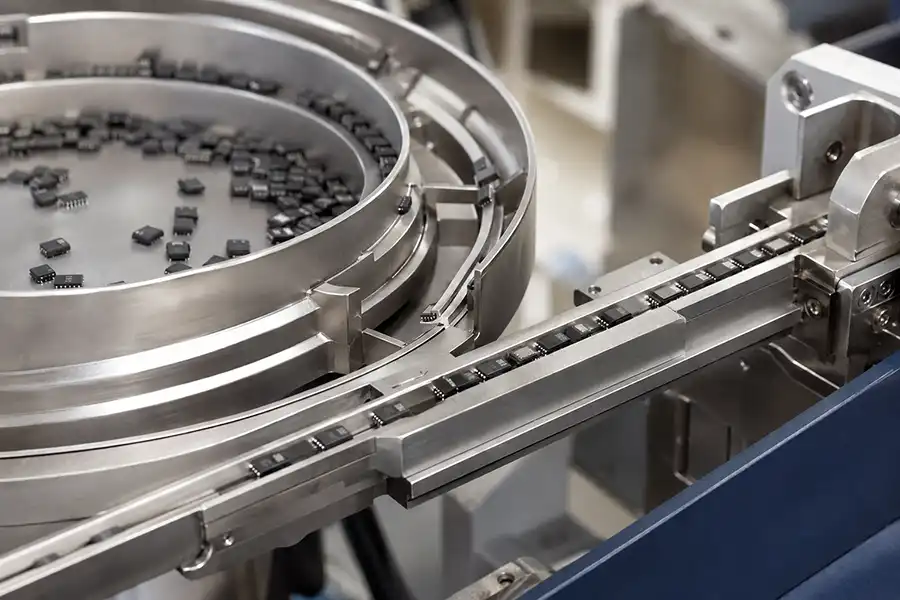
適用性不僅取決於包裝名稱。尺寸、品質分佈、接腳或端子暴露、標記方向、表面光潔度和可接受的接觸區域都會影響進給方式。
長度、寬度、高度、倒角和重心決定了包裹的運輸和分離方式。
鉛尖、焊盤、鉛球和裸露的接點不應成為不受控制的導向面或衝擊面。
單針標記、不對稱邊緣或車身細節必須能夠進行可重複的機械或視覺檢查。
軌道材料、塗層、接地和清潔方法應符合設備操作要求。
最重要的圖紙通常是共享介面圖,它連接機械位置、設備狀態和控制職責。
在釋放軌道工具之前,確定設備相對於處理基準的最終位置。
明確定義處理器必須接收的內容,而不僅僅是圓形碗狀軌道上離開的內容。
約定電壓位準、訊號方向、連接器細節以及訊號遺失時的安全操作規程。
碗、線性軌道和擒縱機構應響應緩衝區狀況和處理程序需求,而不是以一個固定的輸出持續運作。
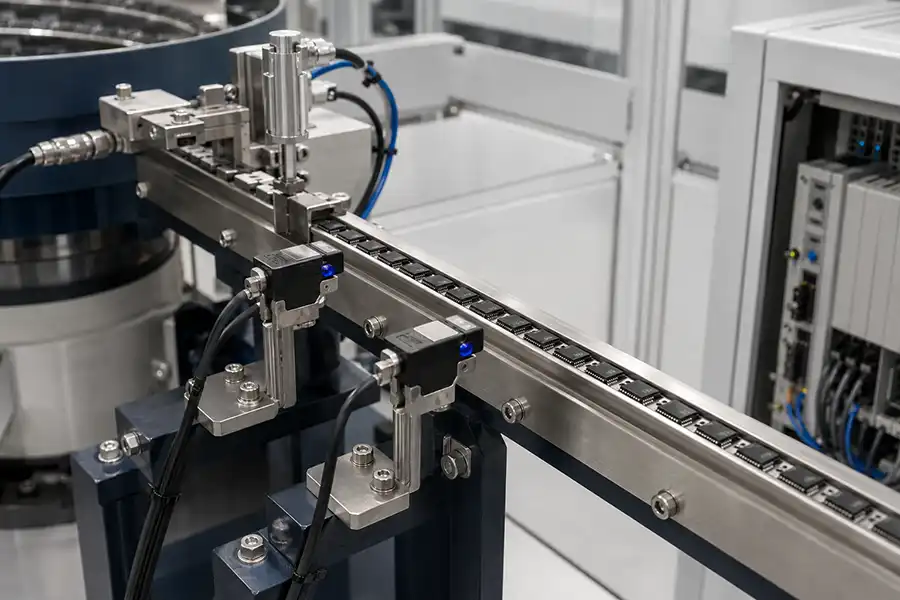
具體的 I/O 清單取決於處理程序,但在介面審查時應該能夠理解其操作意圖。
不同的操作者使用設備的方式不同。最後一次充電應該根據操作者的動作來調整,而不是強行套用通用的插座設計。
送料器將單一包裝件送至固定的料位或取料點。俯仰控制、設備穩定性和轉塔工具的間隙是關鍵。
審核:巢穴基準、取高和索引時間此定向設備與搬運軌道或穿梭車連接。連接處的軌道橫斷面、坡度、閘門和背壓必須保持相容。
審查:軌道輪廓、坡度和釋放門送料器形成一個緩衝層,並將物料分類到一個巢穴中,機器人或龍門架可以在其中進行揀選,而不會受到相鄰設備的干擾。
評測:巢穴佔用感應和取物通道改造工作從已安裝的物料搬運器開始。在選擇新的送料器尺寸之前,請先記錄實際基準面、間隙、連接器和操作順序。
提供搬運器型號、入口照片、尺寸圖、安裝細節、軌道高度和附近通道限制。
展示如何請求、偵測、釋放和清除設備,包括正常停止和故障恢復。
分配適配器軌道、安裝支架、擒縱機構、感測器、電纜、連接器和軟體變更。
透過最終出貨條件對實際設備進行評估,並根據既定標準記錄觀察結果。
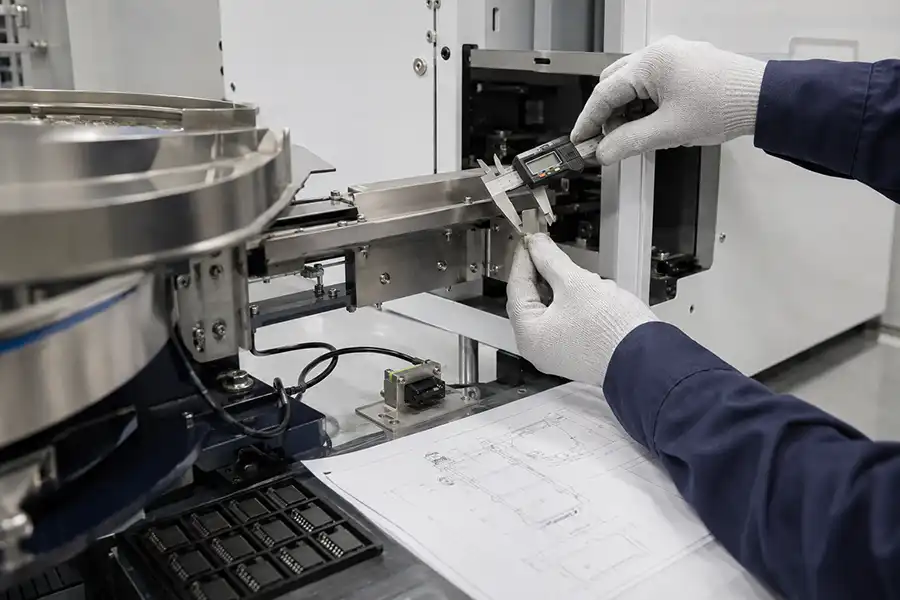
在處理程序入口處觀察到的停機現象可能始於設備路徑的更早階段。在變更震動設定之前,請先分別檢查方向、累積、單晶分離和握手故障。
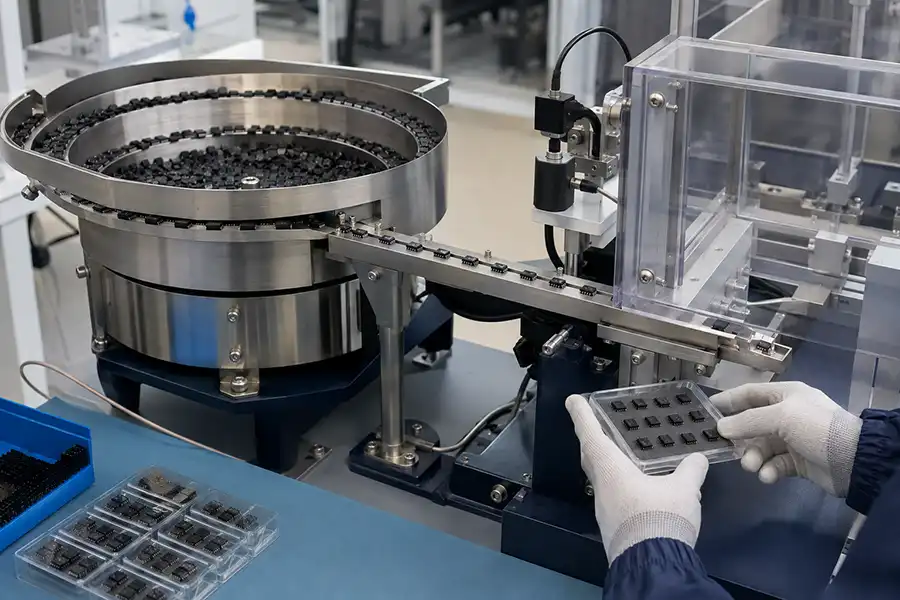
有效的故障排除證據將設備位置、感測器狀態、處理程序需求和送料器響應在周期中的同一點連結起來。
| 觀察到的狀況 | 先檢查 | 可能的工程方向 | 需記錄的證據 |
|---|---|---|---|
| 處理員間歇性挨餓 | 緩衝感測器位置、碗體恢復時間和下游需求模式 | 調整可用緩衝區大小、修改需求閾值或取消傳輸限制 | 飢餓發生前緩衝區層級與處理程序狀態 |
| 設備在關節處卡住 | 兩個供應商之間的軌道對齊、台階、間隙、軌道寬度和中心線 | 修正適配器設定檔並建立一個受控介面數據 | 特寫照片、設備位置和測量的關節幾何形狀 |
| 兩款設備發布 | 擒縱機構口袋長度、拖曳設備約束和感測器場 | 修改單晶幾何形狀或釋放時間 | 擒縱機構的慢動作循環 |
| 錯誤方向通行證 | 設備差異、刀具磨損、標記可見性和廢品路徑 | 調整機械選擇或增加適當的驗證步驟 | 設備姿態不正確和批次/樣品參考 |
| 設備誤報訊號 | 感測器技術、背景、反射面和安裝振動 | 更改感應角度、閾值、屏蔽或設備確認邏輯 | 感測器狀態包括空位、正確位元和異常位 |
| 饋線不響應需求 | I/O電壓、訊號極性、連接器接腳、互鎖和逾時狀態 | 對齊握手錶和安全狀態定義 | 同一時間戳記下的處理器和饋送器 I/O 狀態 |
分享現有資料。這樣,在技術評審階段就能發現缺少的細節。
設備頁面用於了解處理機相關信息,碗式送料器頁面用於了解完整的系統基礎知識,製造商頁面用於準備定制項目詢價。
它將散裝設備轉換為可控的單列流,並按照處理入口所需的方向、位置和間距進行排列。完整的進料設備還可以包括線性緩衝器、感測器和分類或展示架。
可評估的封裝類型包括 QFN、DFN、SOT、SOP、LED、感測器、電晶體和其他單封裝設備。適用性取決於實際幾何形狀、裸露端子、表面、重量、方向特徵以及可接受的設備接觸情況。
透過選擇合適的軌道幾何形狀、接觸區域、塗層、振動設定、接地和循環路徑,可以降低操作風險。最終的適用性應透過代表性樣品和明確的檢驗標準來確認。
改造通常採用經過驗證的機械基準、適配器軌道或展示槽、安裝結構、感測器和電氣連接。明確的供貨範圍應明確規定每個介面部件的歸屬方。
提供所需的設備正面和方向、軌道中心線和高度、卸料角度、傾角、拾取或閘門位置、允許的接觸面積、緩衝要求以及相關的處理機入口圖紙。
機械選擇設備可消除錯誤姿態,而尺寸適當的擒縱機構則可在釋放過程中限制後續設備的運作。根據應用情況,感測器或視覺系統可在交接前驗證設備是否存在或方向。
典型功能包括:處理程序需求或就緒、設備可用、緩衝區已滿、物料不足、循環完成、卡料、故障、重設及聯鎖。電壓、極性、連接器接腳、時序和安全狀態必須根據實際機器的具體情況進行約定。
提供搬運器型號、包裝圖、樣品、所需方向、預期需求、介面尺寸、可用空間、I/O 詳細資訊、ESD 要求以及所需的測試或驗收條件。