01
餌入れ
バルク部品を保管し、分離および予備的な提示に使用されるらせん状の経路を提供する。
GEEKVALUE-SEMIは、パッケージ化されたIC、SMD、LED部品、その他の小型精密部品を分離、方向付け、そしてテストハンドラー、画像検査装置、組立装置、包装装置へと供給する、カスタム仕様の振動式ボウルフィーダーシステムを提供しています。各システムは、実際の部品、必要な排出方向、目標供給速度、下流側の機械インターフェースに合わせて構成され、ボウルツール、リニアトラック、センサー、エスケープメントが適合・検証された、完全な供給ソリューションとして設計されています。
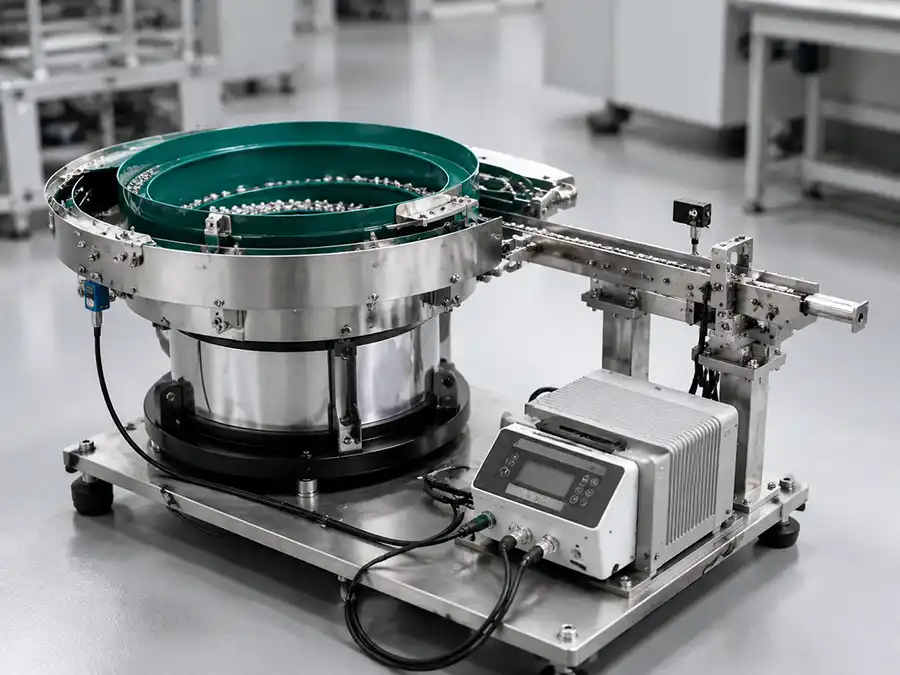
振動式ボウルフィーダーは、制御された振動と用途に応じたトラックツールを用いて部品を一つずつ分離、方向付け、供給する自動部品供給システムです。位置がずれた部品はボウルに戻されるか、不良品として排出されます。一方、不良品と判断された部品は、直線状のトラック、バッファ、またはエスケープメントを通って次の製造工程へと送られます。
ボウルは部品の移動を生み出すが、信頼性の高い生産は、位置決め治具、駆動装置、制御装置、蓄積制御、および次の機械への搬送にも依存する。
ボウル径が同じ2つのフィーダーでも、部品、必要な向き、供給速度、または下流側のインターフェースが異なると、性能が大きく異なる場合がある。
必要な範囲は、部品がどのように到着し、どのように出荷され、下流の設備がどのように材料を要求するかによって異なります。
バルク部品を保管し、分離および予備的な提示に使用されるらせん状の経路を提供する。
ボウルの質量、部品の挙動、および必要な動きに合わせて、制御された振動を発生させます。
レール、ワイパー、セレクター、制限装置、またはエアジェットを使用して、許容位置を維持します。
承認された部品の動作を安定させるために、振動の周波数と振幅を調整します。
向きを定めた部品を搬送し、機械の入力に必要なキューを維持します。
蓄積状況を監視し、制御された単一部品の分離または機械対応の放出をサポートします。
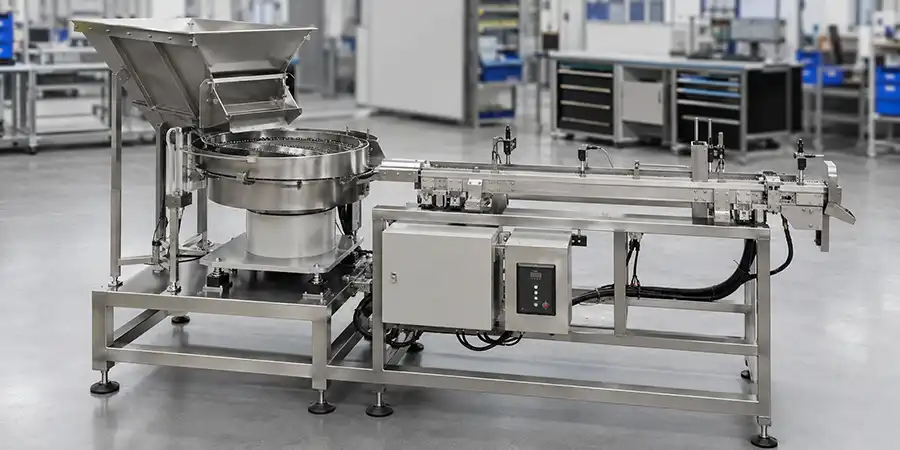
安定した設計は、部品の物理的な挙動と必要な生産工程との整合性を確保する。
形状、重量、重心、表面、脆弱性、および考えられる安定位置を検討する。
コンセントの正確な位置をマークし、その位置を確認または否定できる特徴を特定します。
トラックの方向、高さ、バッファ、分離方法、および下流側の入口を一致させる。
合意された基準に基づいて、出力、位置ずれ、詰まり、重複、部品の状態を観察する。
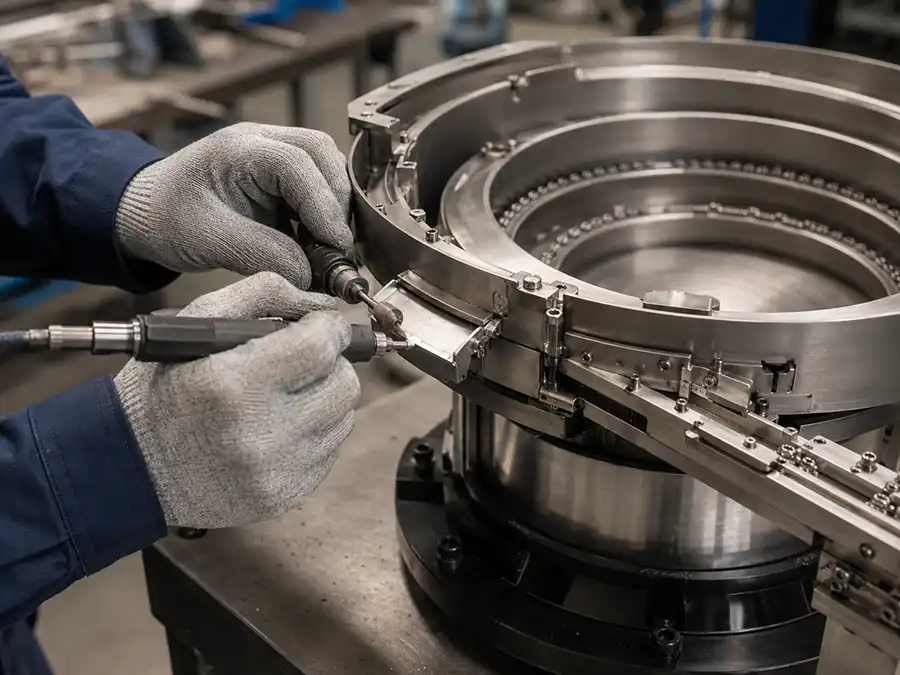
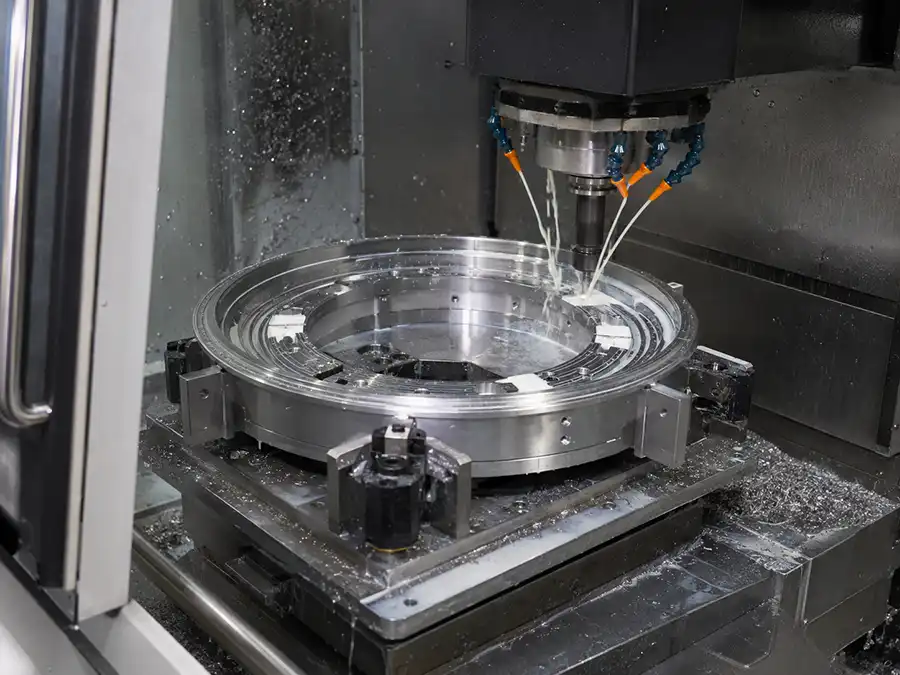
フィーダーの構成は、部品、必要な向き、生産速度、および下流工程によって異なります。
互換性のあるパッケージ化されたデバイスを、制御された蓄積機能を備えたハンドラートラック、ピックアップポイント、またはインデックス機構に供給します。
識別、検査、電気試験、等級分け、または分類のための供給指向型部品。
カメラを用いた検査や測定を行う前に、部品の面、方向、間隔を既知の状態に維持しておくことが重要です。
合格した部品を計数、ポケット装填、チューブ装填、またはその他の包装工程に供給します。
微細な形状の違いや外観に敏感な表面を考慮しながら、適切な電子部品の向きを決定する。
機械部品または電子部品を、挿入、固定、ロボットによるピックアップ、または組み立てのために、再現可能な姿勢で供給する。
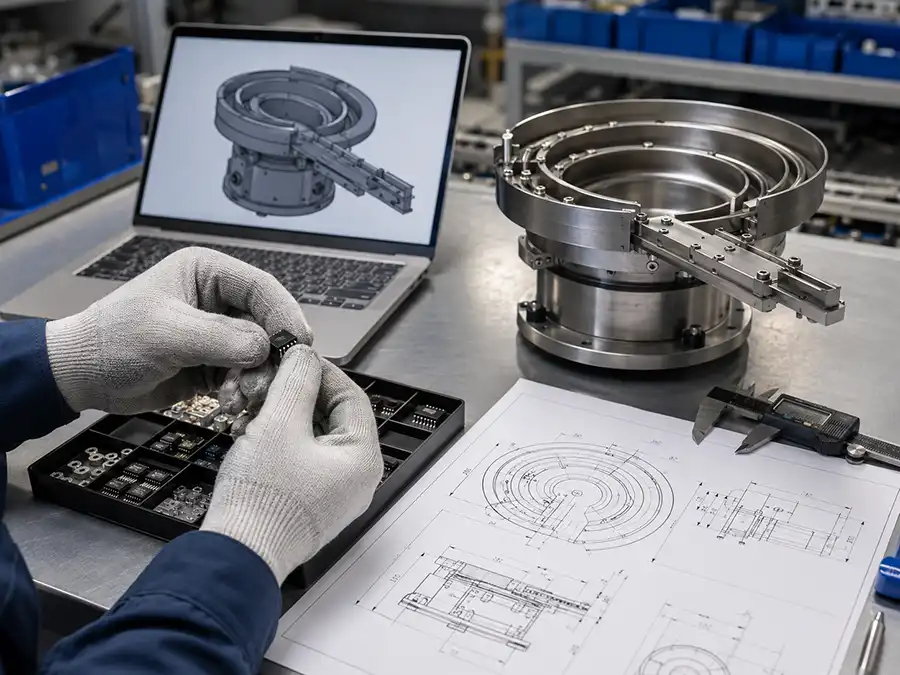
図面は寸法と公差を規定するが、摩擦、重心、嵌合、絡まり、表面感度、あるいは振動下で複数の部品がどのように相互作用するかを完全に示すものではない。
代表的なサンプルは、小型電子部品、複数の安定した位置を持つ部品、および制御されていない接触によって外観やリード線が損傷する可能性のある部品にとって特に重要です。
正確な見積もりには、部品仕様、出力方向、目標生産量、および機械インターフェースの情報が必要です。これらの詳細情報によって、ツーリングのコンセプト、制御範囲、および統合要件が決定されます。
| 要件 | 工学に関する質問 | プロジェクト情報 |
|---|---|---|
| 部品形状 | どのような身体的特徴が方位の判断に役立つのか? | 寸法入り図面、3Dモデル、写真、および公差。 |
| 素材と表面 | その部品は、他の部品に損傷を与えることなく、滑ったり接触したりできますか? | 材質、仕上げ、壊れやすい部分、清潔さ、許容接触範囲。 |
| 必須オリエンテーション | どの面と方向を機械に向けるべきですか? | コンセントの向きを示す図面または写真。 |
| 目標出力 | 実際に必要な連続レートとバッファ容量はどれくらいですか? | 1分あたりの部品数、UPH、機械サイクル、および需要パターン。 |
| マシンインターフェース | 部品はどのようにして供給装置から出て、工程に入るのでしょうか? | 入口の高さ、方向、軌道形状、設置スペース、および図面。 |
| コントロール | フィーダーは需要と蓄積にどのように反応するのか? | 電圧、センサー、起動・停止ロジック、PLCまたは機械信号。 |
| 環境 | ESD、粒子、騒音、または材料に関する制限は関係ありますか? | 生産現場の要件および測定可能な許容限界。 |
| サンプルテスト | 提案されたシステムはどのように検証されるのでしょうか? | 代表的な部品、試験数量、試験期間、および合否判定基準。 |
ボウルフィーダーは、その機械的な配置上の利点が生産構成や部品リスクと合致する場合に有効である。
機械的に方向を検出できる、均一な部品を大量供給する場合によく適しています。特注工具は通常、部品ごとに製作されます。
混合生産や、正しい姿勢を視覚的に識別する方が実用的な部品の加工に適していますが、ロボット、カメラ、サイクルに関する要件を評価する必要があります。
ベアダイ、壊れやすい表面、汚染に敏感なデバイス、または既に制御された向きで供給されているコンポーネントには、この方法が好ましい場合があります。
安定した給餌は、ボウル自体だけでなく、様々な要素に依存します。プロジェクトパートナーは、給餌方法、供給範囲全体、サンプルテスト条件、および下流工程への機械的な引き渡し方法を明確に定義する必要があります。製造ワークフロー、プロジェクト責任、工場受入方式、および見積もり要件については、専用の製造業者ページをご覧ください。
価格は、部品の種類、向きの複雑さ、工具、必要レート、含まれるモジュール、および統合範囲によって異なります。詳細な見積依頼書(RFQ)を作成することで、より有意義な技術的および商業的な比較が可能になります。
ランダムに投入された部品を分離し、再現性のある向きを確立し、制御された順序で下流の試験、選別、検査、包装、または組み立て装置に供給します。
制御された駆動装置が部品を螺旋状の軌道に沿って移動させる。用途に応じた専用工具が正しい位置を維持し、不良部品は軌道、バッファ、または脱進機に入る前に返却または拒否する。
互換性のあるパッケージIC、LED、SMD部品、その他の電子部品を評価できます。適合性は、形状、表面感度、必要な向き、出力、下流インターフェースによって異なります。
自動的には対応できません。素地金型や脆弱な表面は、接触、粒子、衝撃、静電気などのリスクにさらされる可能性があります。技術的な検討の結果、トレイ、テープ、チューブ、またはその他の保護されたプレゼンテーション方法がより適切である場合があります。
価格は、部品の特性、ボウルと駆動部のサイズ、位置決め治具、コーティング、必要な出力、コントローラー、ホッパー、リニアトラック、センサー、エスケープメント、および機械統合の範囲によって異なります。
提案された方向設定方法、提供されるモジュール、代表サンプル試験、機械インターフェース、および受入条件が明確に定義されていることを確認してください。完全な評価フレームワークについては、当社の 振動式ボウルフィーダー製造業者の能力 .
想定される寸法および表面形状の範囲内で、量産品を代表する部品を使用してください。製造元は、必要な数量、および異なるロットや既知のバリエーションを含める必要があるかどうかを確認する必要があります。
ハンドラーの入口、必要なパッケージの向き、トラックの高さ、利用可能なスペース、バッファ、センサー、電圧、制御信号を確認した後であれば、可能になるかもしれません。
申請書類の審査のため、図面、部品写真、代表サンプル、必要な出力位置、目標供給速度、および下流設備情報を送付してください。